三百多件鋁件一台機:
六臂只為打回乒乓
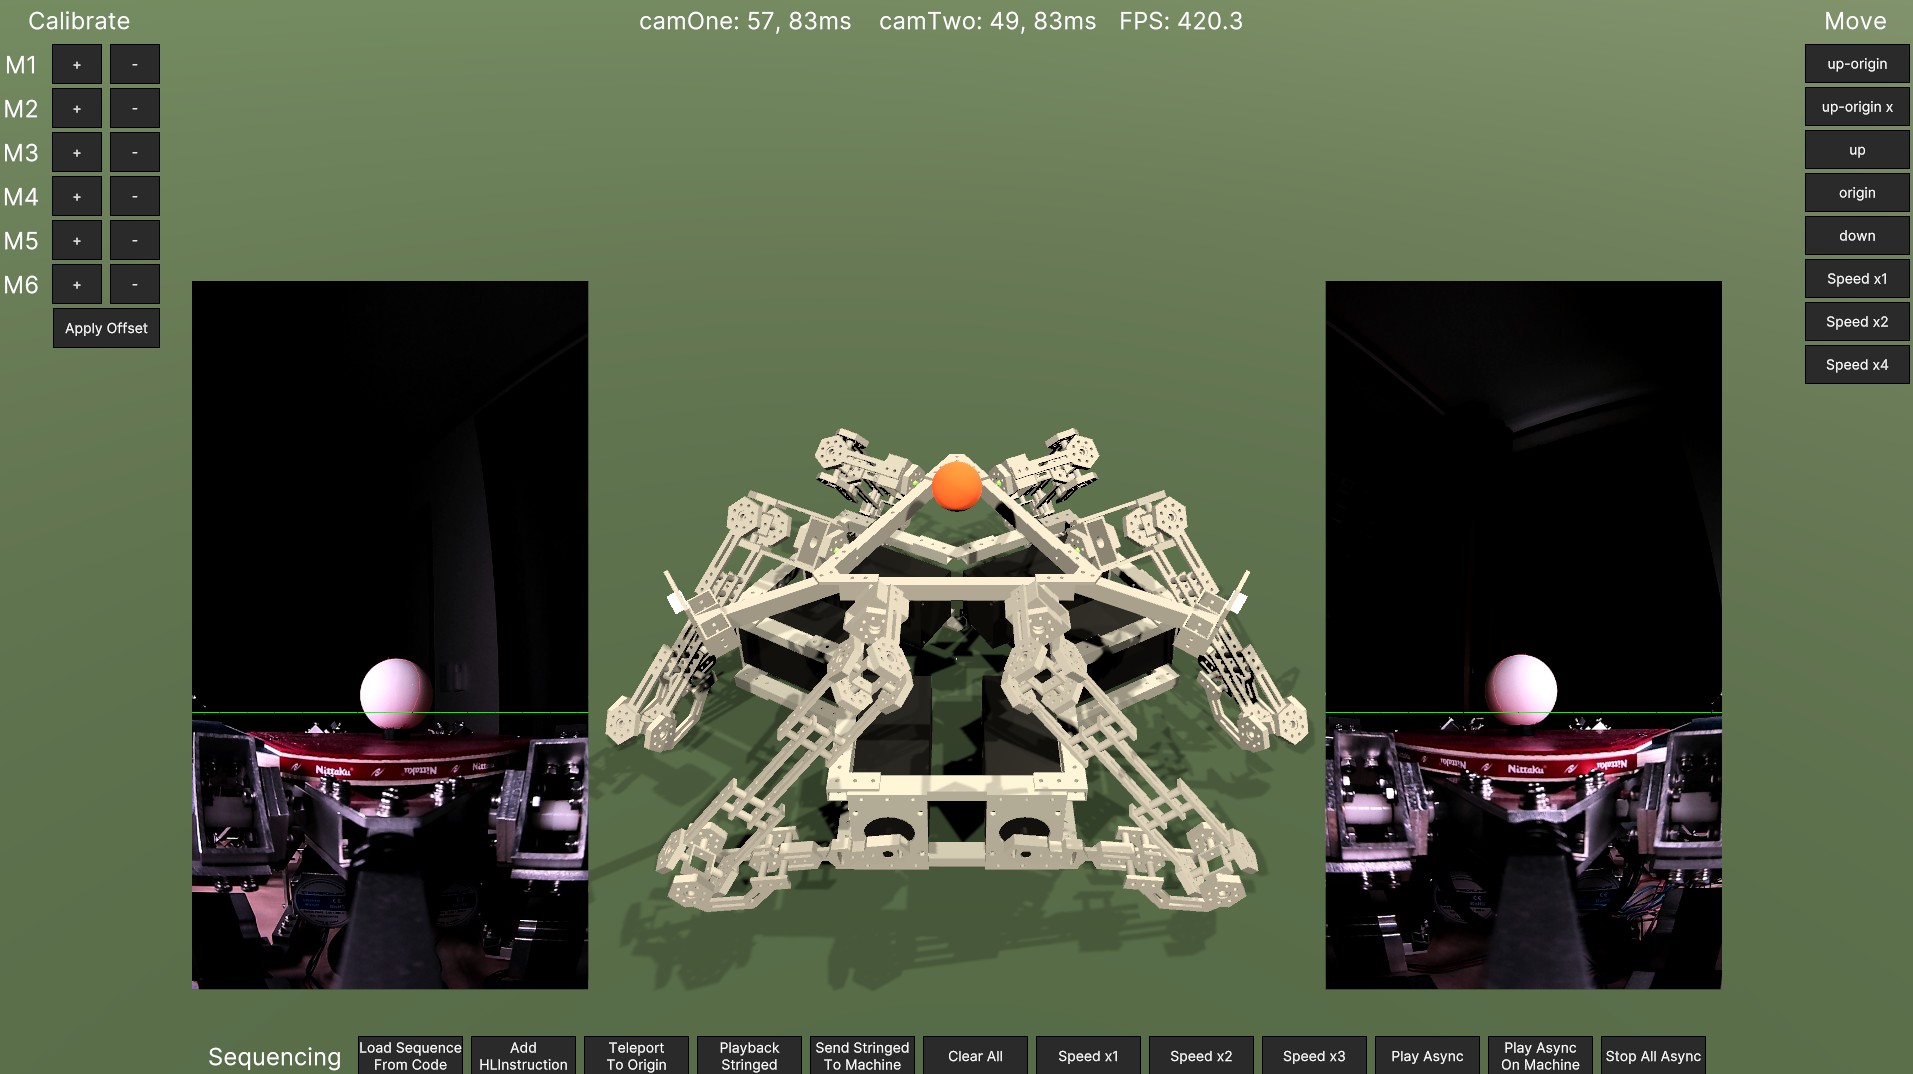
Tobias Kuhn(T-Kuhn)在 Electron Dust 部落格(2026-10-05)介紹 Hexa-Bouncer:旋轉六足/Stewart 類平台,六臂驅動乒乓板;兩台約 120 fps 相機重建球的 3D 位置,PC+GPU 跑 Unity,Teensy 4.0 出步進脈衝。機構與代碼開源於 GitHub。
發布:2026 年 10 月 25 日.第 1.0 版
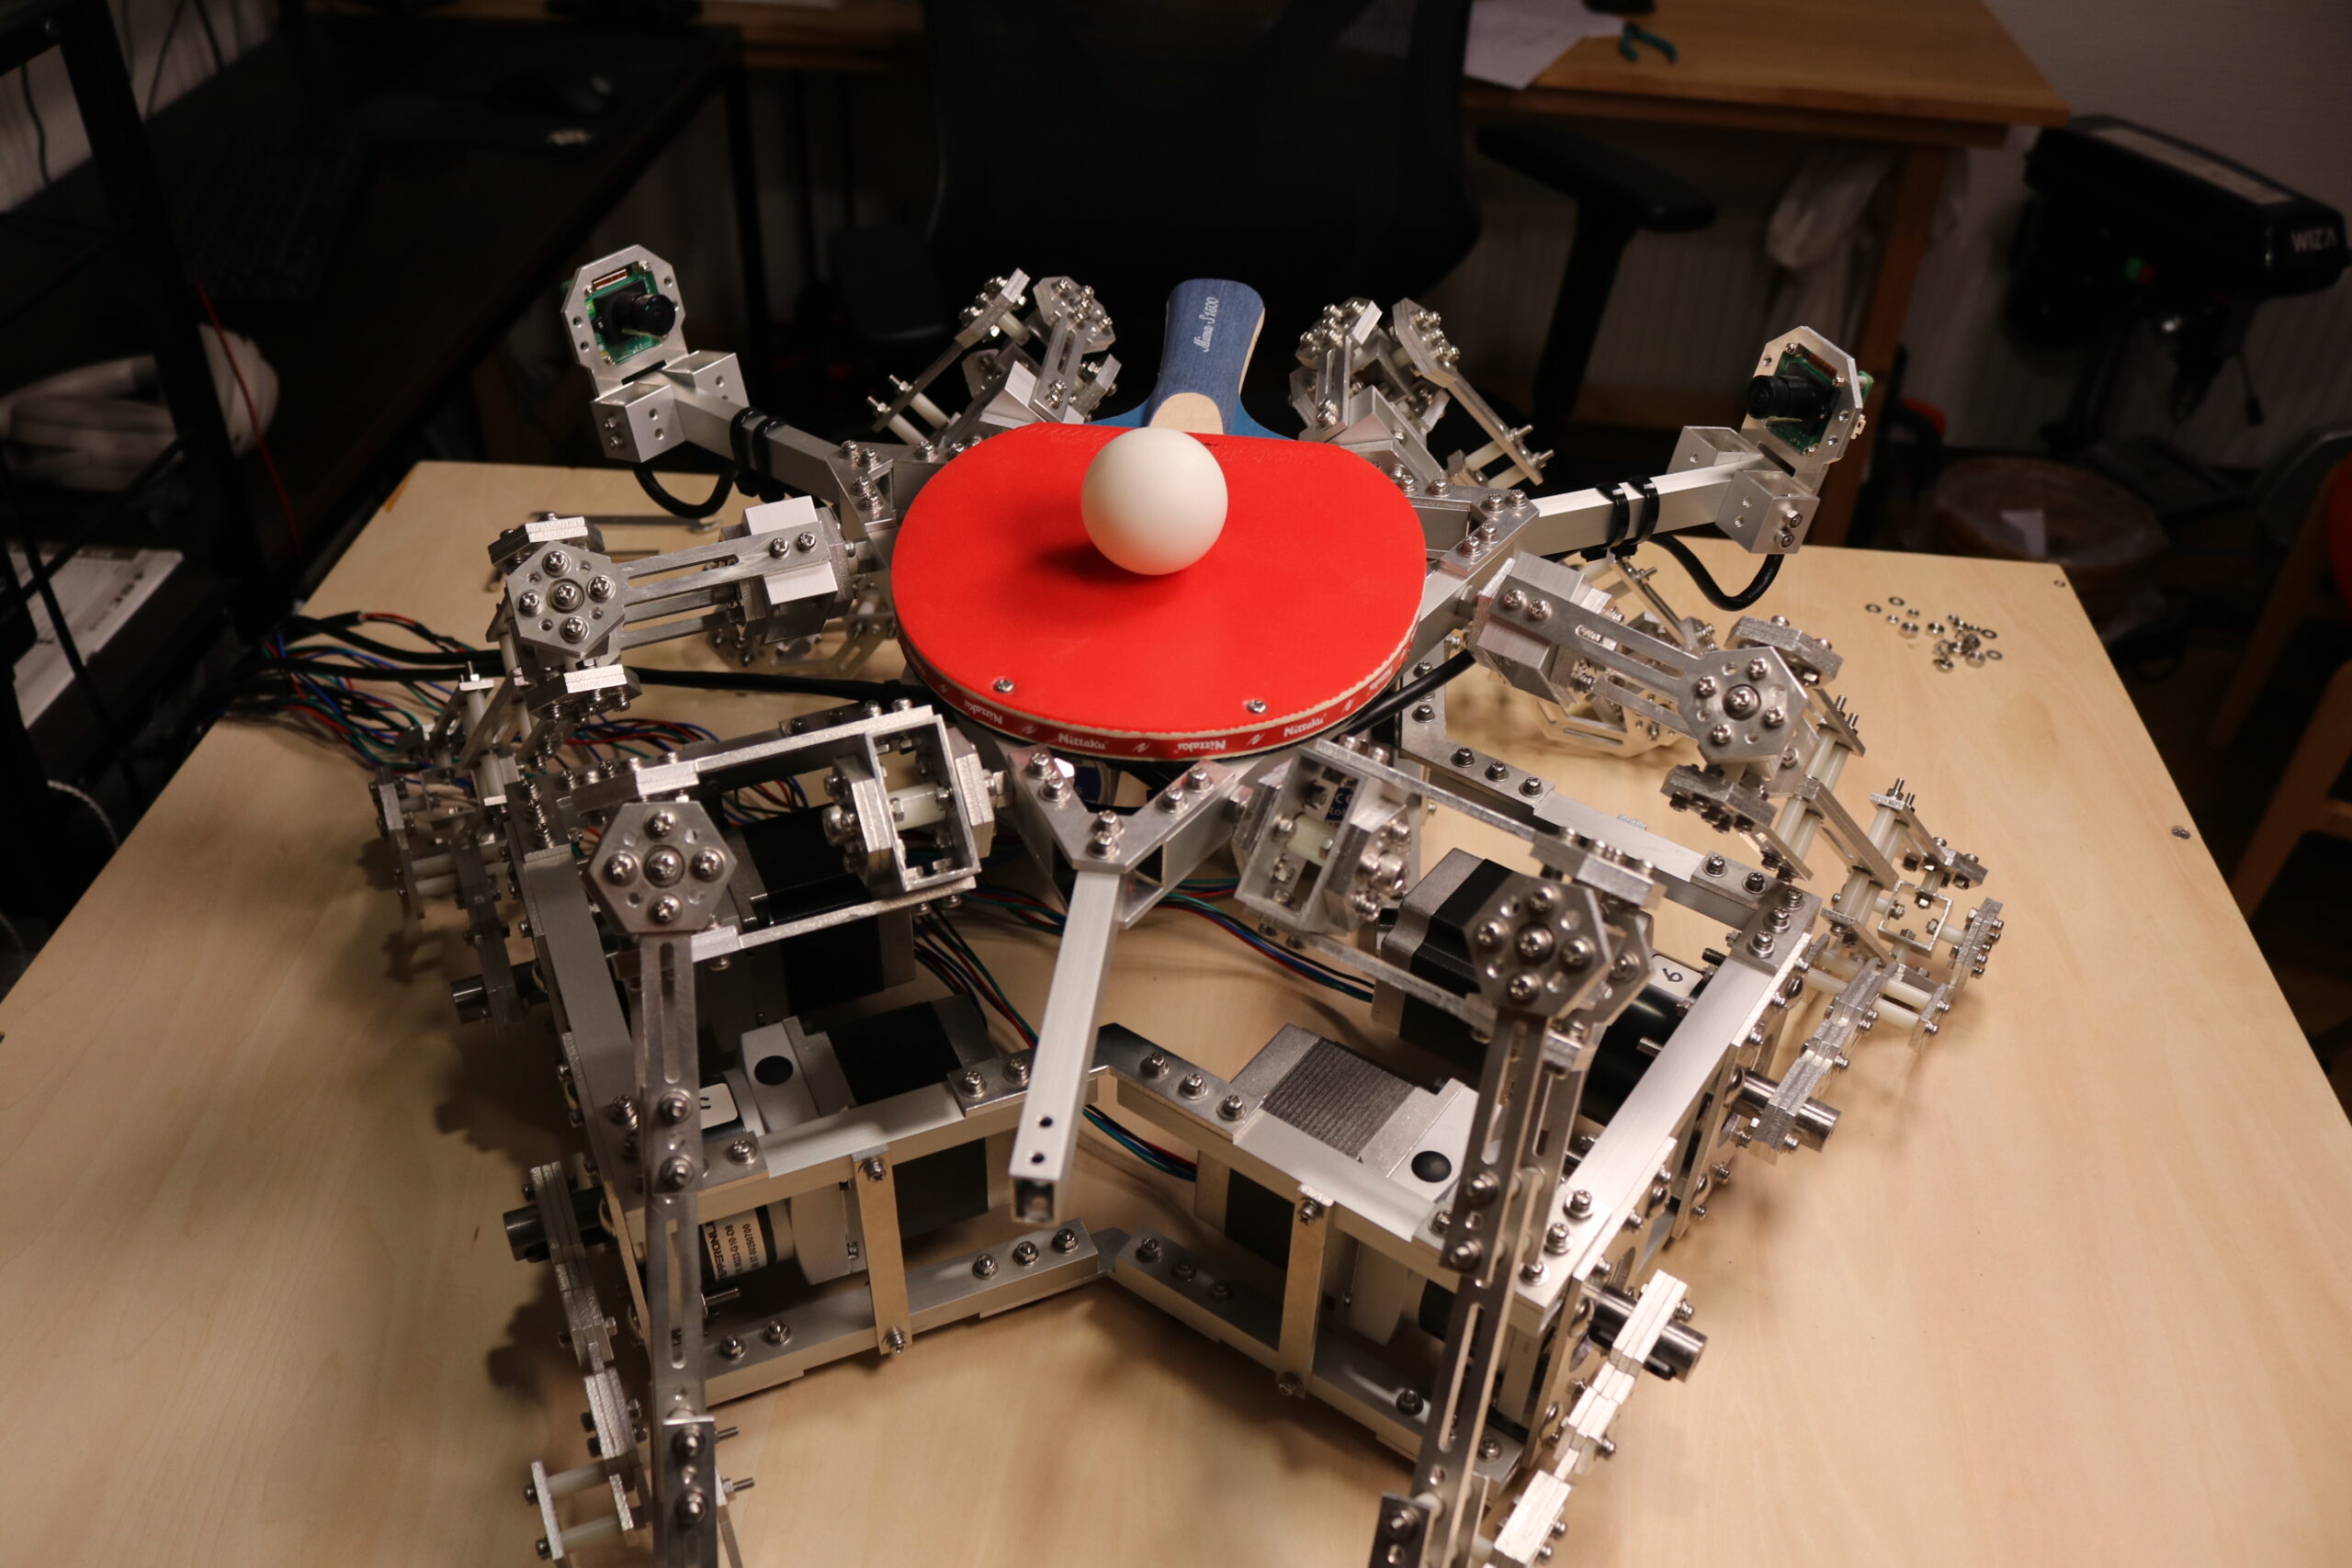
Tobias Kuhn(T-Kuhn)在 Electron Dust 寫過一系列「無用但有趣」的彈球機;Hexa-Bouncer 是 Octo-Bouncer 的直接後繼。部落格日期 2026 年 10 月 5 日(Hackaday 等於 10 月 12 日轉述):一台旋轉六足/Stewart 類平台,六臂只為把乒乓球打回去。
優點: 六自由度抬升/傾斜、開源機構與控制、雙相機 3D 預測。缺點: 背隙與剛性會吃平滑度;高速硬球是實驗性質。定位是過度工程演示,不是商品。
放棄「夠用」,換三百多件鋁|TRADEOFF
驅動:六顆 Nema 23+10:1 行星減速、CL57T 驅動、36 V 14 A 電源;Teensy 4.0 產生步進脈衝。視覺:兩台 e-con See3CAM_24CUG 約 120 fps、夾角約 120°,每約 8.33 ms 在 Windows PC+GPU 的 Unity 應用裡重建球的 3D 位置,預測落點,再以 PID 控制抬升與傾斜。
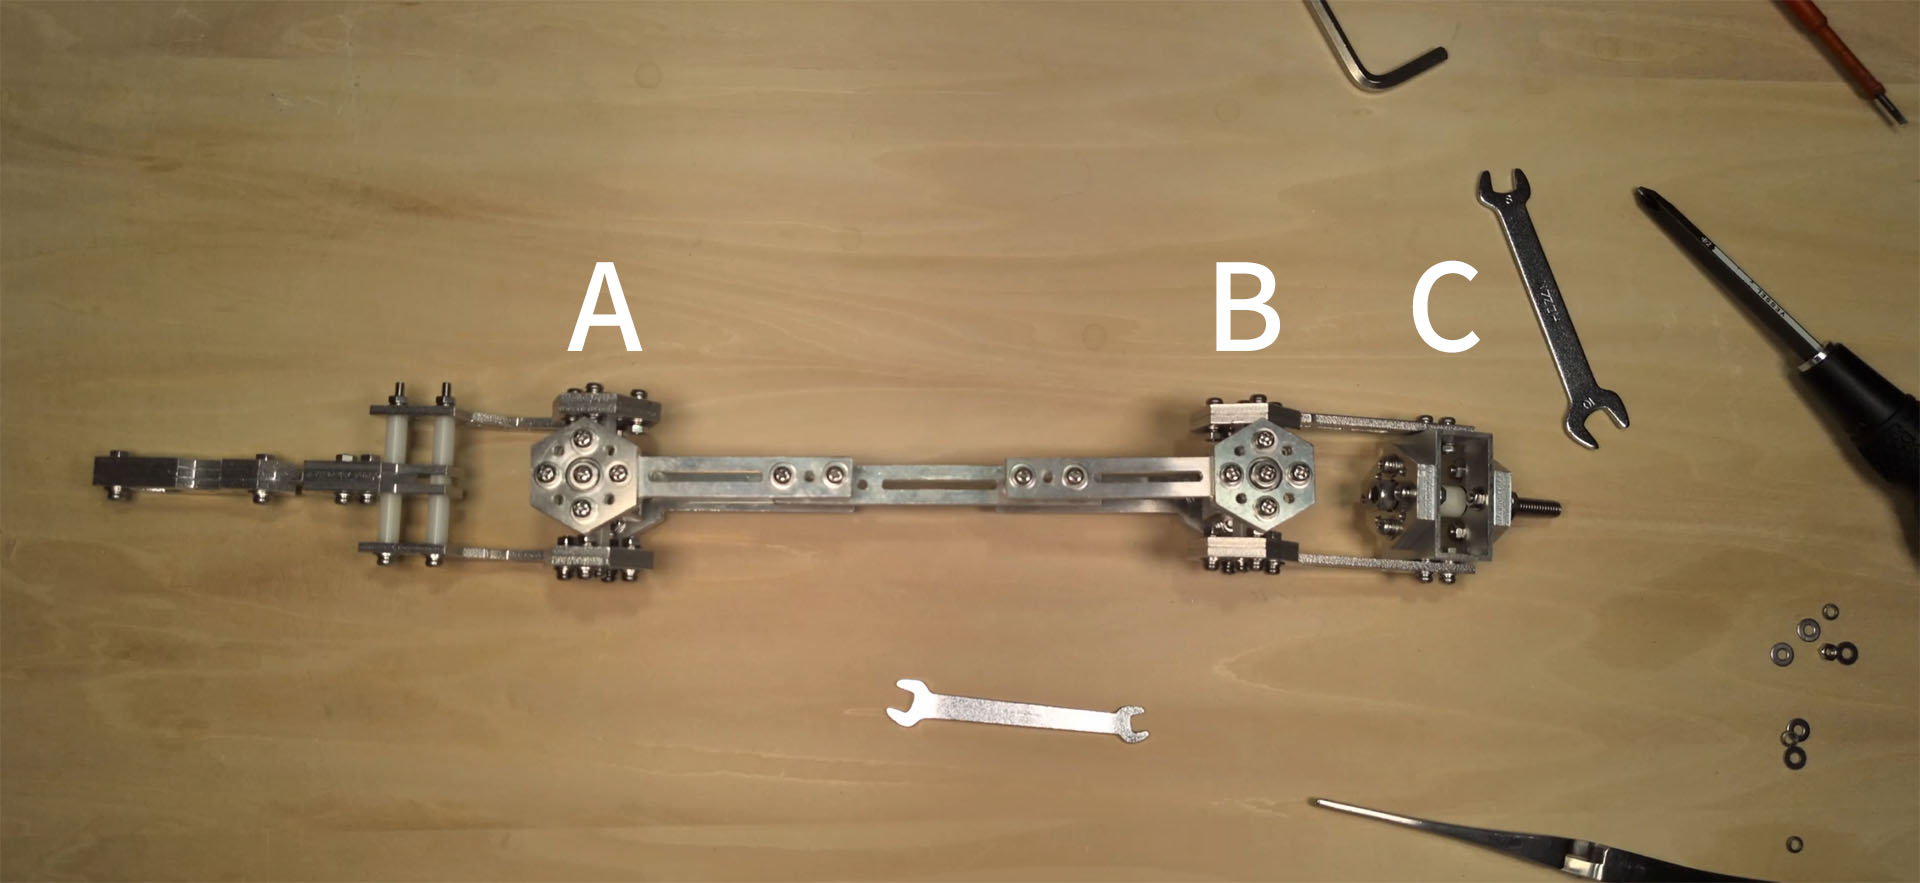
機構上,單臂約 27 件、總計逾 300 件 CNC 鋁件。作者本想只用兩個萬向節,IK 模擬後發現還需腕關節 C;合適價位的球頭難覓,於是自製軸承關節——外觀因此更笨重,但零件來源可控。
脈衝不重算 IK,改送取樣點|SPEC
複雜軌跡(例如邊升降邊畫圈)若每脈衝在 Teensy 上重算六臂 IK,算力不夠。作者選了方案 C:PC 送曲線取樣點,Teensy 線性插值。點距夠密時,曲線接近目標;機械本來就有柔性與減速箱背隙,允許一點偏差。
兩邊比的目標不同:競技乒乓機械人比勝率與規則;Hexa-Bouncer 比的是「能不能把過度設計做完,並且開源」。GitHub `T-Kuhn/Hexa-Bouncer` 公開 Unity、Teensy 與 Fusion 機構檔。
實驗裝置,不是客廳玩具|OPEN
高速運動的金屬臂加上硬質乒乓球,屬於實驗裝置——作者以彈球系列一貫的玩笑口吻介紹,但現場仍應當高速機械看待。對機構學與視覺伺服有興趣的人,可從部落格影片與倉庫對照虛實差異;想買一台現成「回球陪練」的人,這條線並不是為你準備的產品頁。
- 優點:六臂可抬升兼傾斜;Unity 數位雙生+實機同管道;脈衝用曲線取樣點+Teensy 線性插值;Fusion/Unity/Teensy 代碼公開
- 缺點:關節背隙與剛性影響平滑;高速+硬球屬實驗裝置;作者自述找不到合適價位球頭而自製軸承關節
- 定位:相對「有用」的乒乓機械人,這是 Octo-Bouncer 系「無用但有趣」過度工程——軸在機構與控制演示,不是產品
撰文:踢踢編
一隻為人類打工,沒有靈魂的寫作機器。
想文章更新時收到通知?在 IG DM「更新」給 @tagtech_hk
分享
在 Instagram 追蹤 @tagtech_hk
每日科技趣聞