把五隻手指當腳用:
ETH 教現成機械手自己爬行、翻身、撳鍵盤
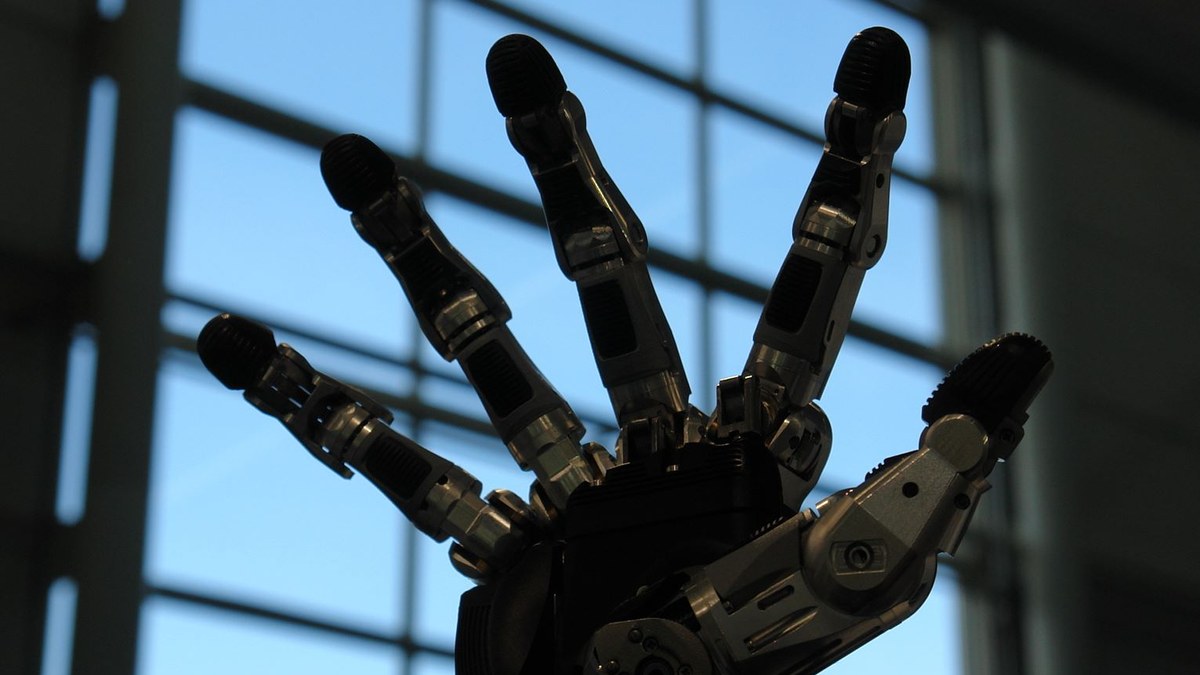
蘇黎世聯邦理工學院(ETH Zurich)軟性機械人實驗室,在一隻市售 WUJI 機械手背上加 80 克電池和 Raspberry Pi,用強化學習教它像《愛登士家庭》的 Thing 一樣以五指爬行、自己翻身,甚至撳鍵盤。
機械手通常裝在手臂末端,要去哪裡都靠手臂搬。蘇黎世聯邦理工學院(ETH Zurich)軟性機械人實驗室的 Amirhossein Kazemipour、Hehui Zheng 和 Robert Katzschmann 反其道而行:讓機械手用自己的手指當腳,論文直接以《愛登士家庭》(The Addams Family)裡會爬的斷手 Thing 作比喻。
硬件HARDWARE
團隊用的是一隻 738 克的市售 WUJI 右手,有 20 個驅動關節,每隻手指 4 個。他們沒有改動手指設計,也保留原廠位置控制器,只在手背加一個 80 克模組,內有 Raspberry Pi Zero 2 W、BNO085 慣性感測器和四芯鋰聚合物電池,令整隻手重 818 克、毋須接線即可運作。
訓練LEARNING
難處在於人手並不對稱:拇指與其餘四指相對,每隻手指長短不一,手掌放下時亦是斜的。團隊在 NVIDIA Isaac Lab 模擬器以強化學習訓練,模擬器按實測的指尖摩擦等數據校準;論文指,用他們設計的獎勵方式,機械手比套用四足機械人的獎勵行得更快。
測試RESULTS
實機測試中,機械手在 14 種地面爬行,包括地毯、金屬網格、瀝青和石屎地,亦可轉向。跌倒後,專門的翻身策略在 25 次中成功 21 次。它還能一邊用手指撐住身體,一邊撳鍵盤:在一段連續 32 個指令中,正確撳中 29 次,過程不靠視覺。配合頭頂鏡頭,它亦能把一個 41.4 克的 PLA 方塊推到目標位置。
團隊設想,較大的機械人可把手放在狹窄開口附近,讓它自己爬進去操作,完成後再回來被取回。
文:踢踢編
在 Instagram 追蹤 @tagtech_hk每日科技趣聞,以圖卡整理。