這條機械臂分得出你在摸它、捏它,
還是搔它癢
香港科技大學在 2026 年 10 月 16 日公布 EmArm:把大面積軟光學觸覺皮嵌進機械臂骨架,覆蓋上臂與前臂逾 71,000 mm²。系統可分辨撫摸、捏、戳、搔癢、拍打五種接觸,並以表情符號回饋;論文刊於 Nature Sensors。
最後更新:2026 年 10 月 28 日.第 1.1 版
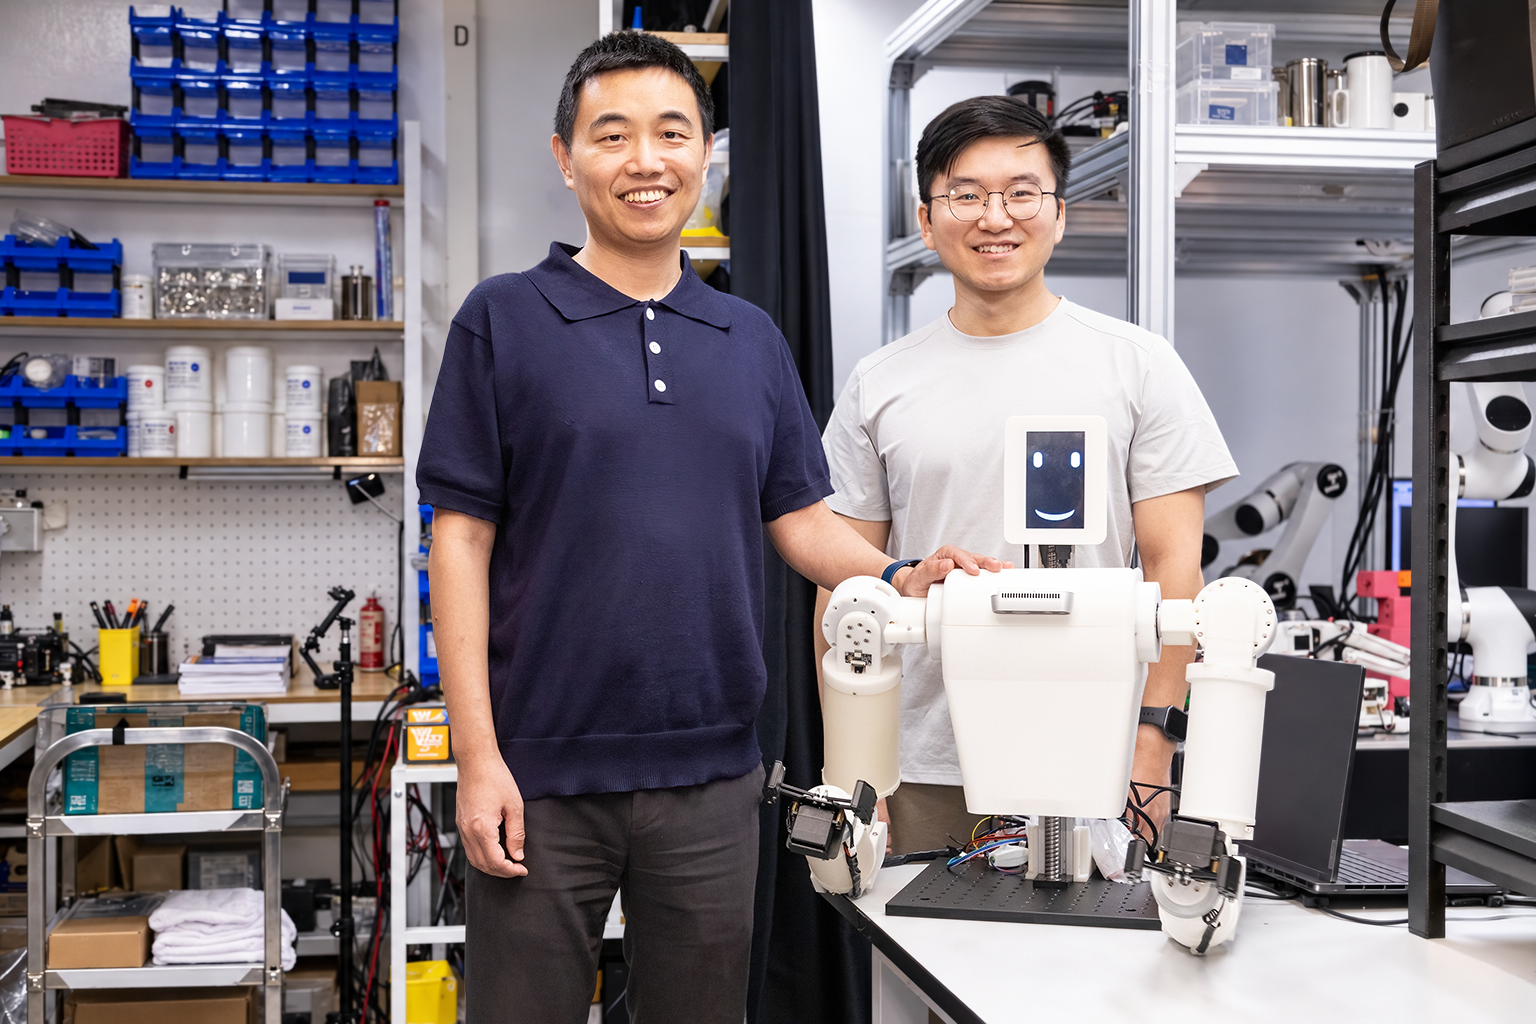
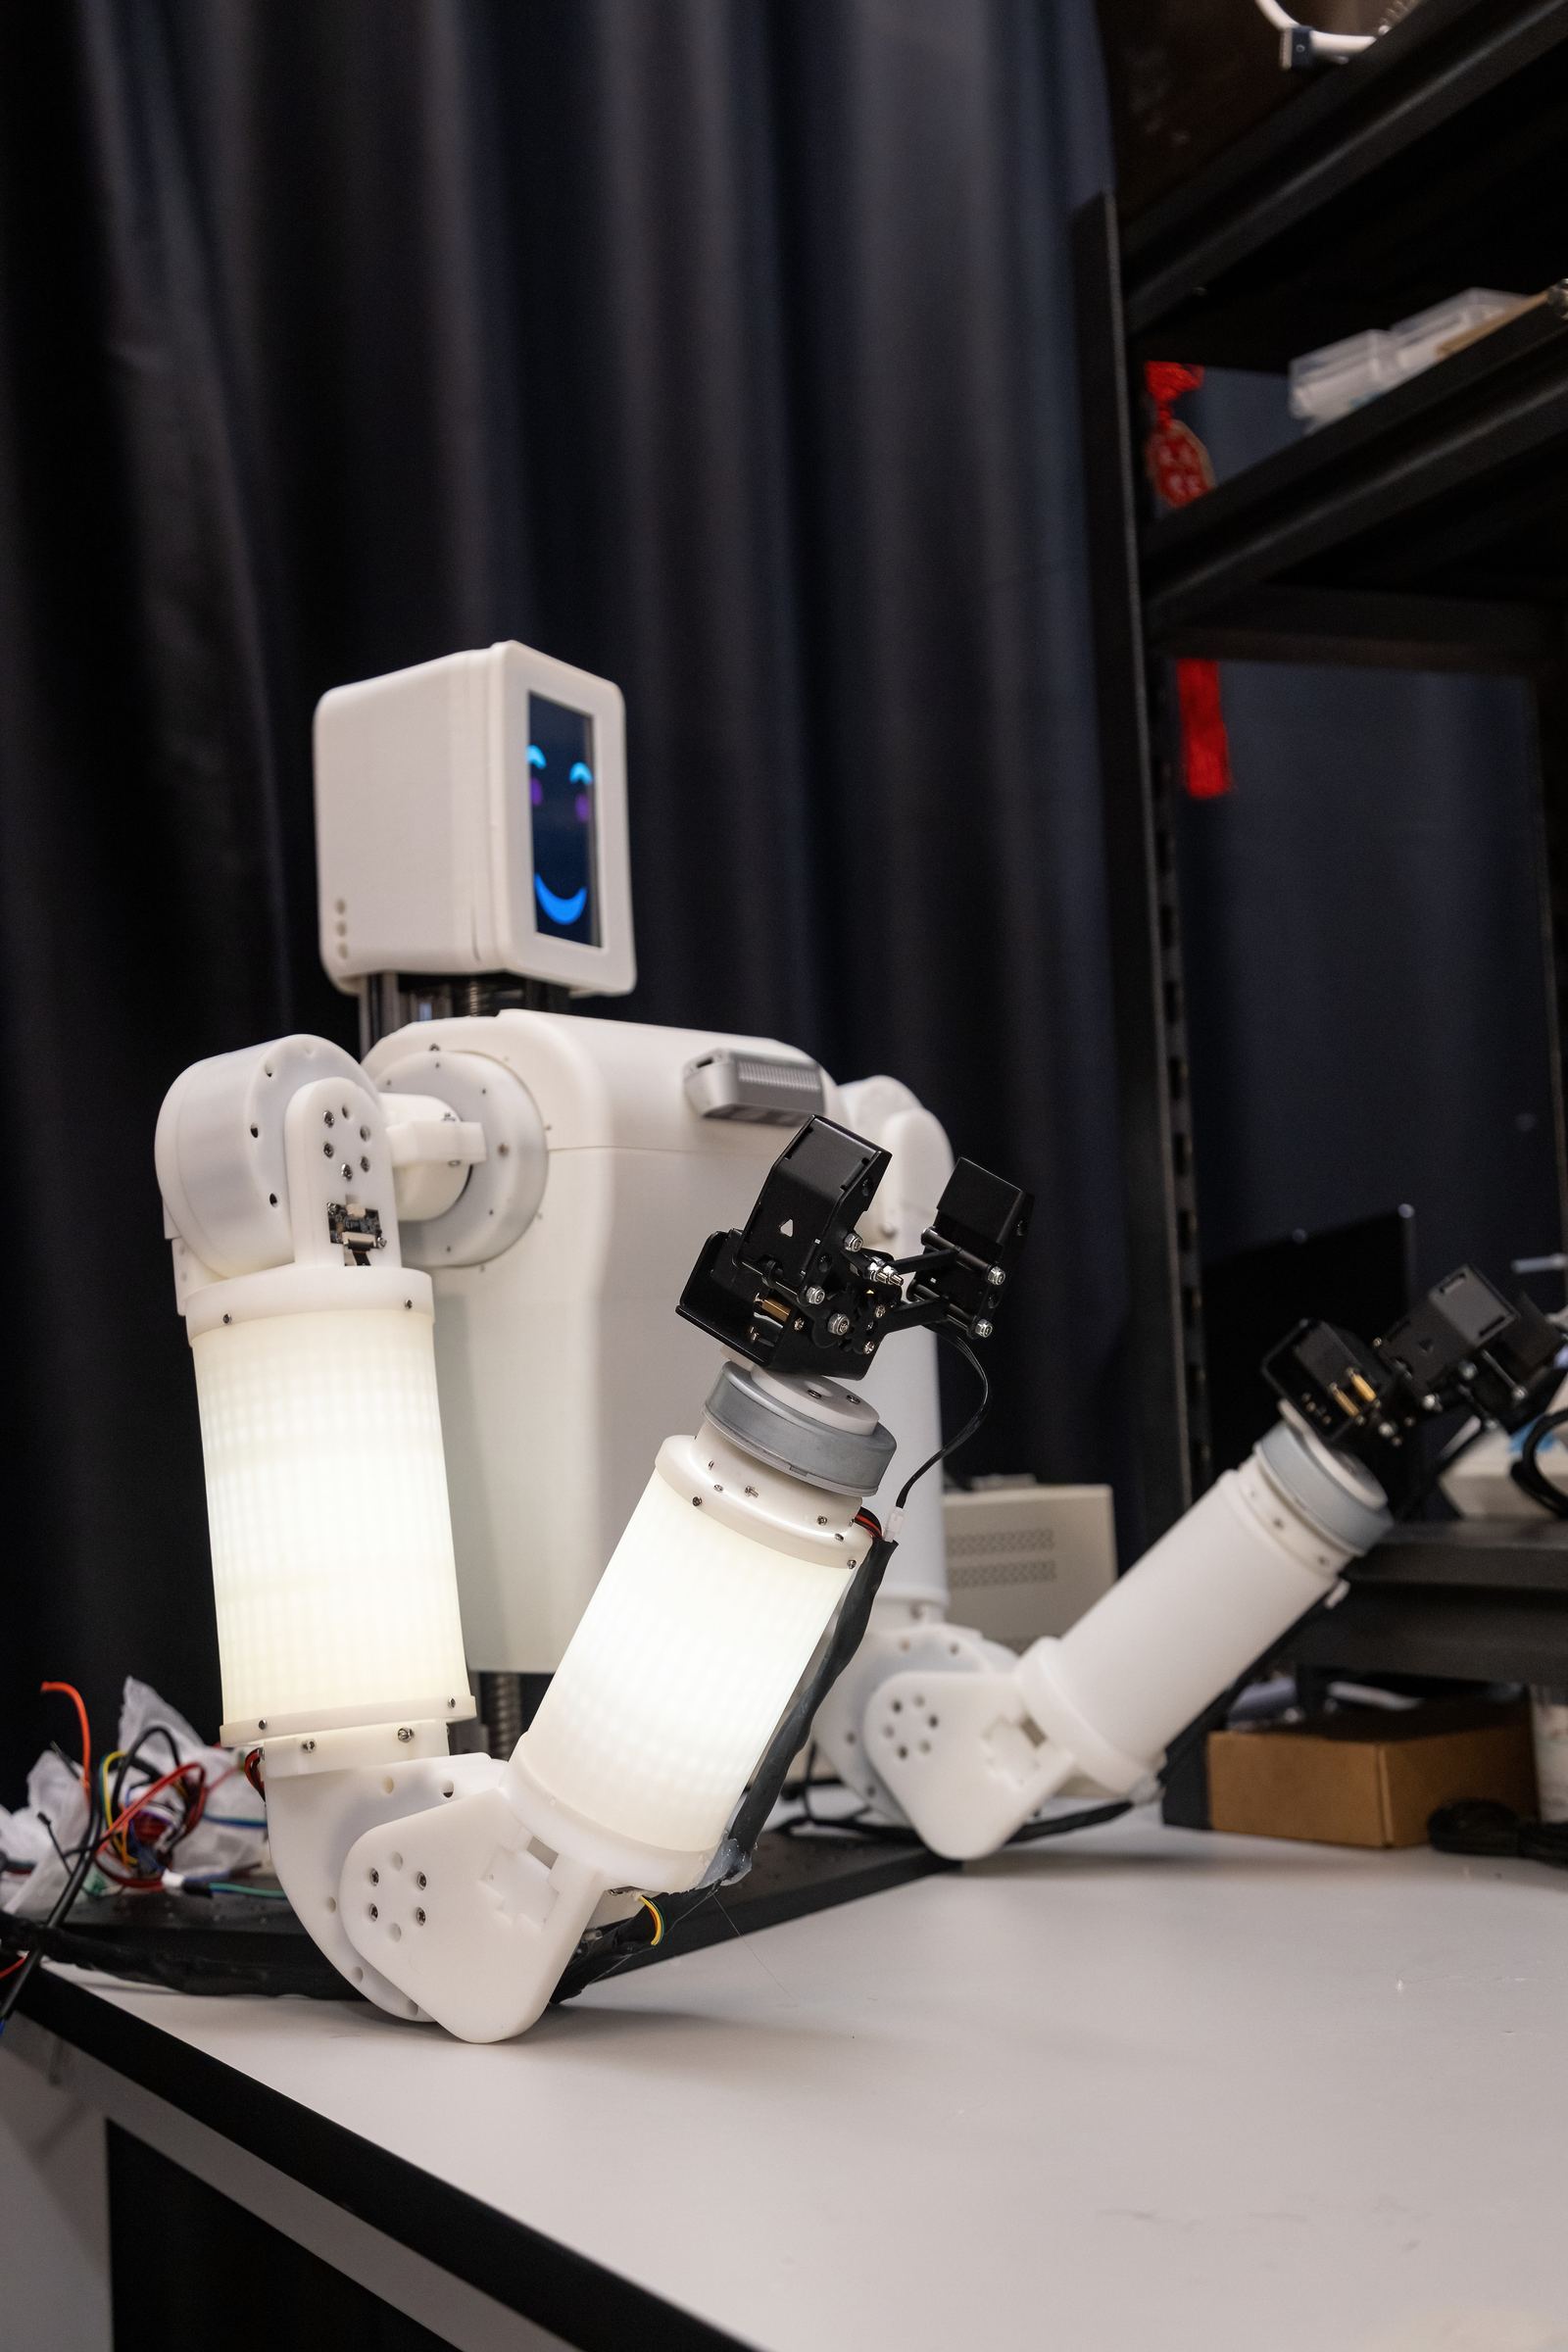
香港科技大學在 2026 年 10 月 16 日公布 EmArm(Embodied Sensorimotor Robotic Arm):把大面積軟光學觸覺皮直接嵌進機械臂的剛性骨架,讓上臂與前臂都能「摸到」接觸。通訊作者為電子及計算機工程學系教授申亞京,第一作者為唐一峰;論文刊於 *Nature Sensors*。
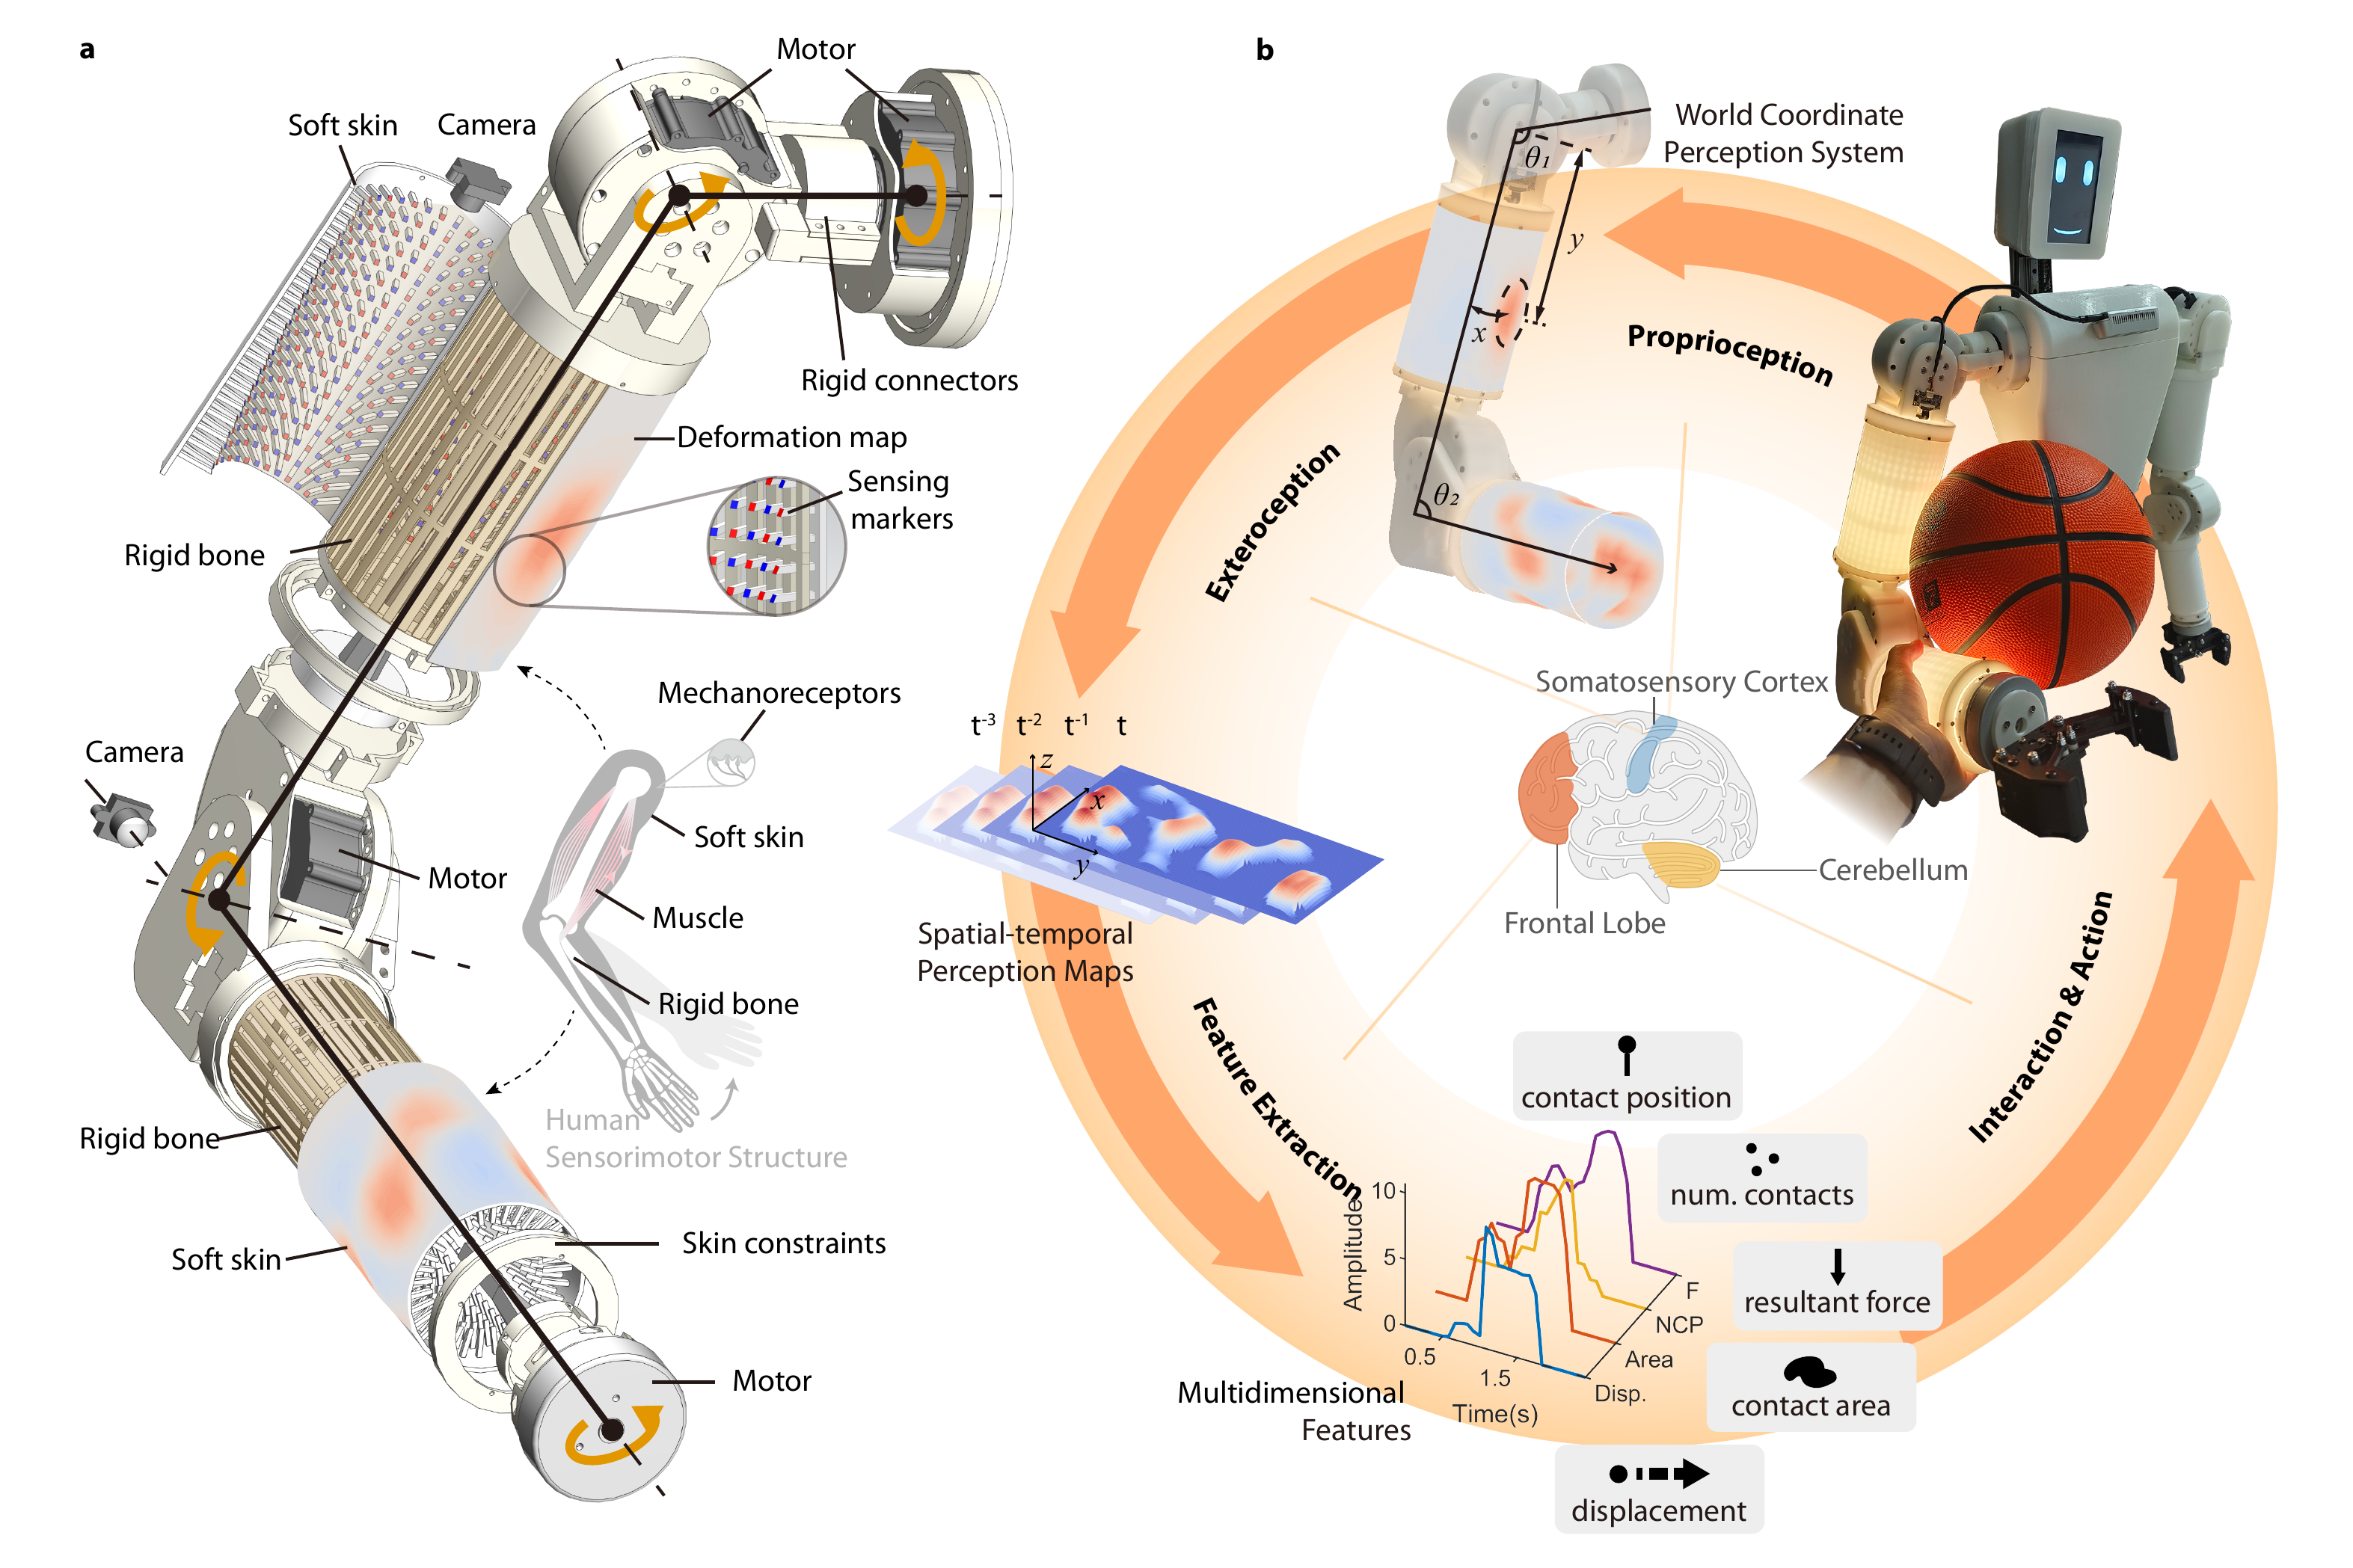
團隊以人體「骨—肌—皮」為喻:骨架承力,軟皮負責觸覺,再與關節角度等本體感覺合成感知—行動迴路。
全臂觸覺,負載仍在|SENSE
軟觸覺皮覆蓋上臂與前臂逾 71,000 mm²。皮層下方的亞毫米級相機讀取受力分布,空間解像約 0.085 mm;兩點辨別閾值可低至約 18.2 mm(新聞稿指高於人體手臂皮膚常見的約 30–50 mm 範圍)。光學路線避開電子皮常見的密集走線,並聲稱對電磁、光、溫濕度、聲等干擾較不敏感;實驗在五種干擾下感知保真度最高約 97.9%。
觸覺皮嵌進去之後,重複定位精度仍與傳統臂相若;可承受壓力負載逾 15 kg、扭轉約 7.35 Nm。重點是:大面積觸覺與高負載作動,放在同一具身結構裡,而不是外掛一塊可拆的感測套。
搔癢是五類接觸之一|INTERACT
人機互動示範裡,系統分辨五種接觸:撫摸、捏、戳、搔癢、拍打,準確率最高約 99.8%,並分別對應快樂、悲傷、好奇、害羞、憤怒等表情回饋。這裡的「情緒」是行為分類後的顯示回饋,不是機械臂具有感受。
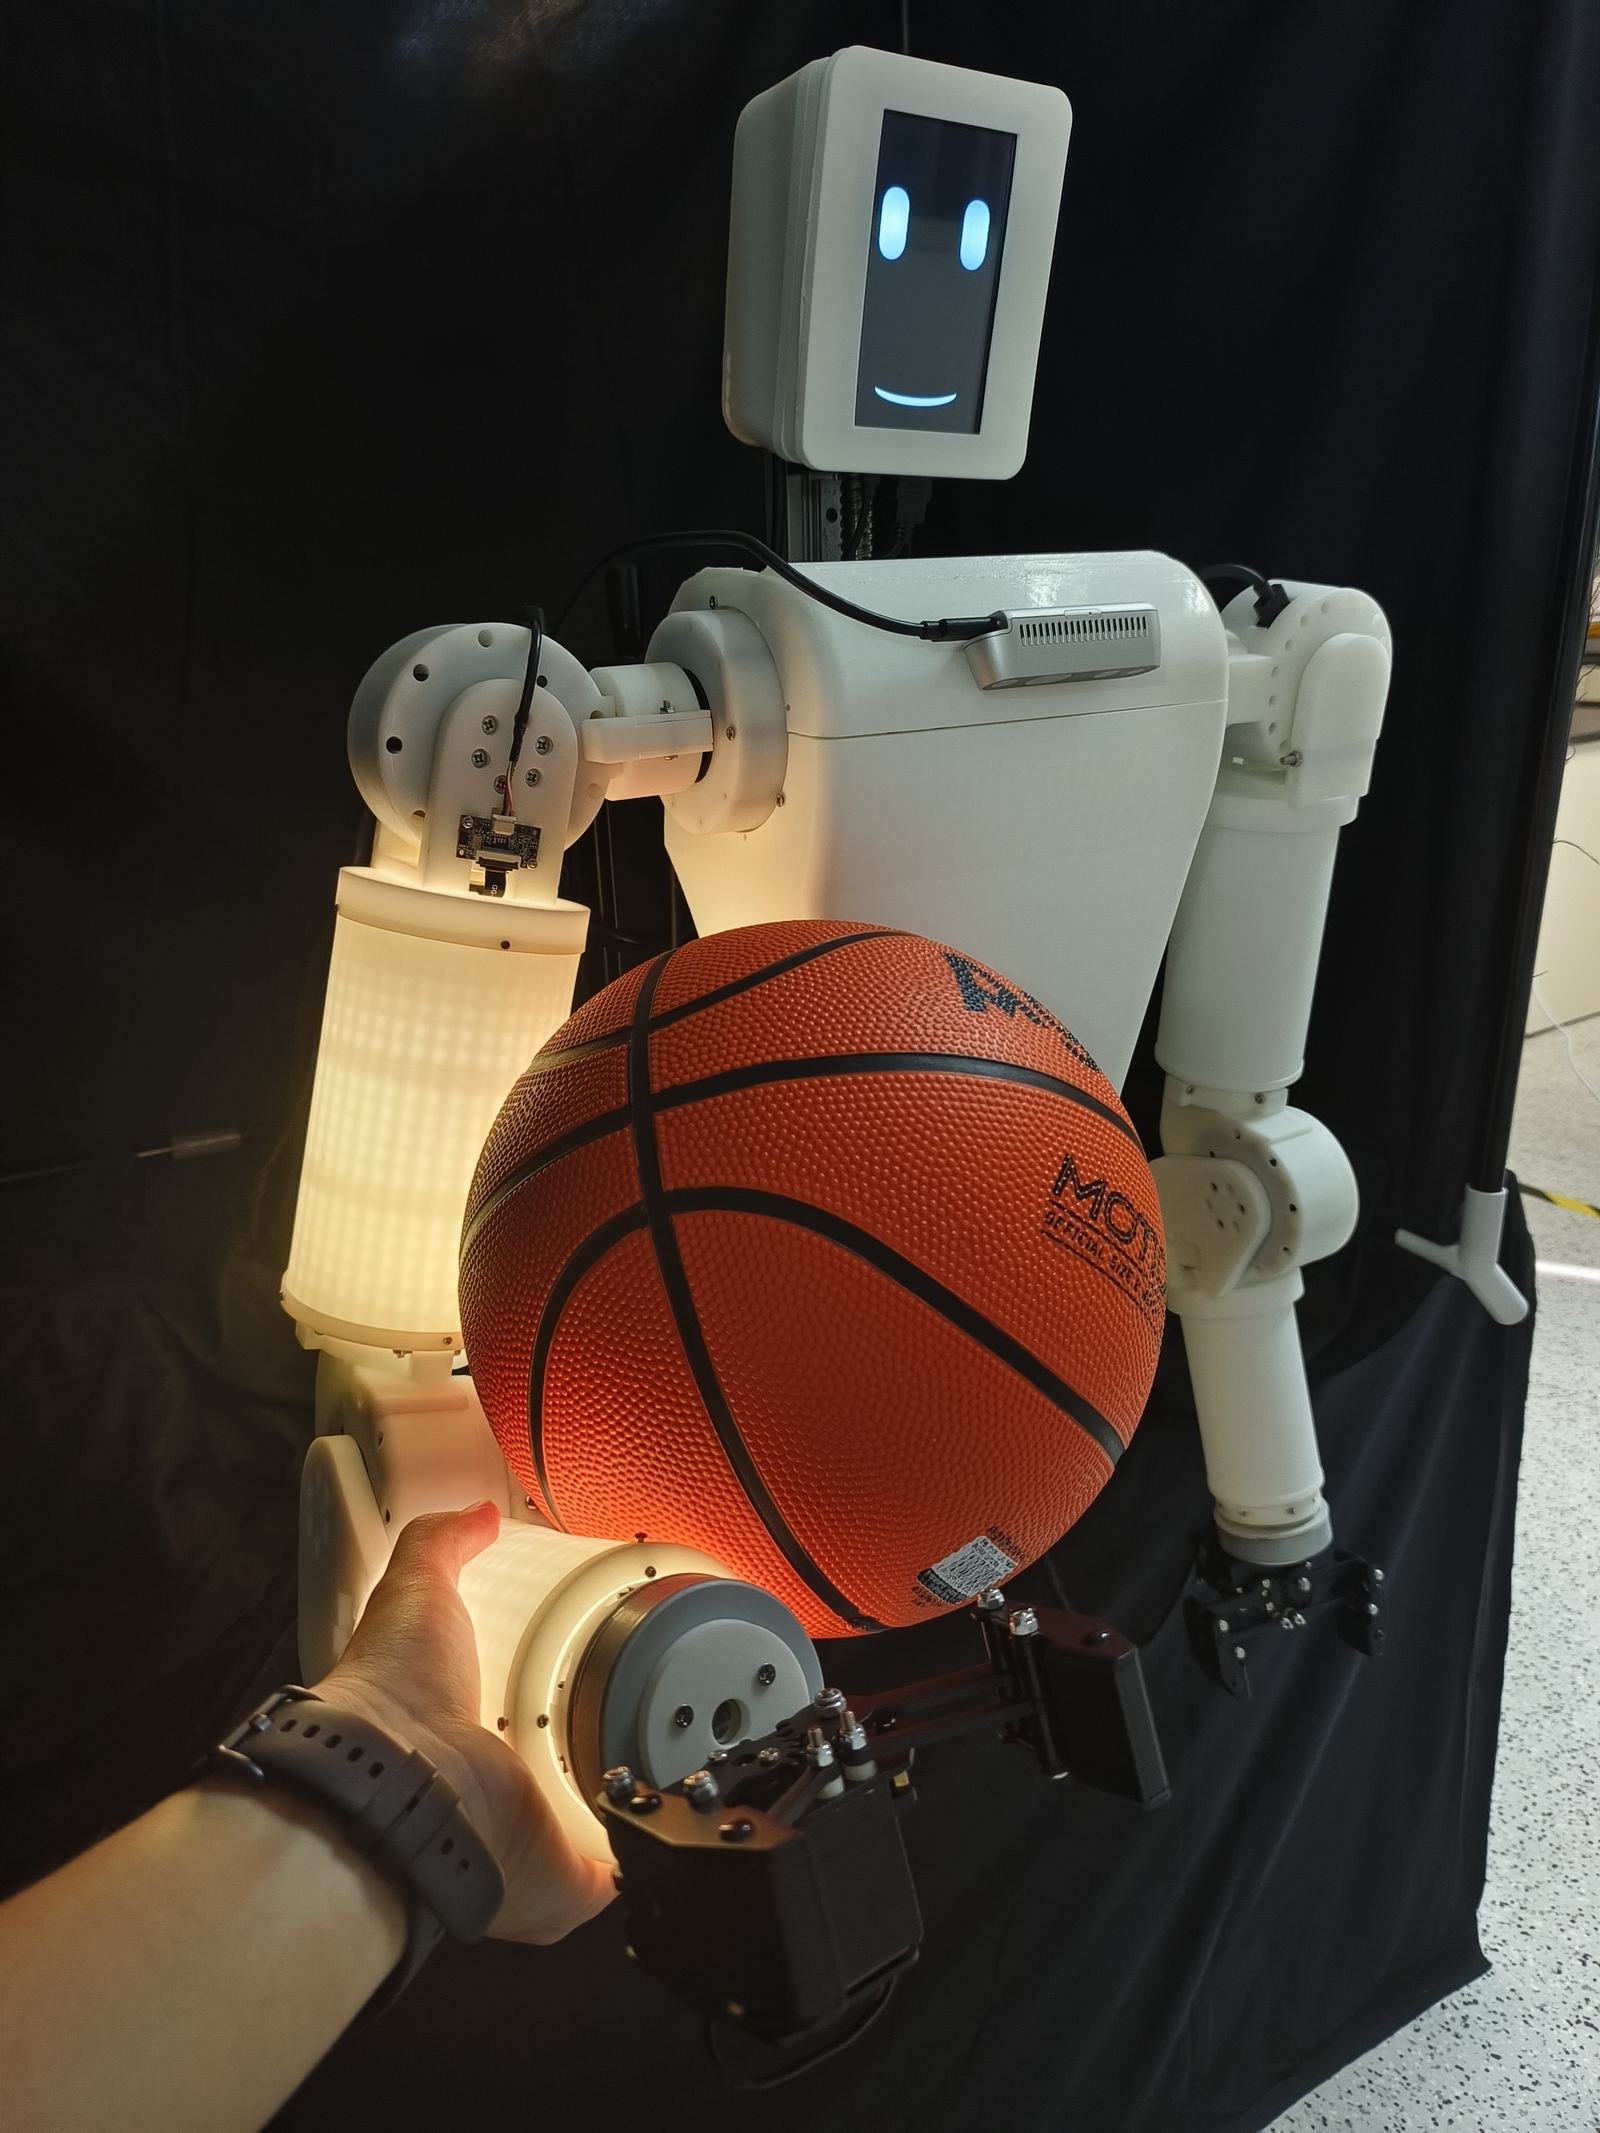
操作示範包括:籃球偏離重心放在臂上時,靠全臂觸覺與力控自行調姿;運動路徑上出現視覺看不到的動態障礙(例如伸入的人手)時,先觸覺急停,判斷障礙是暫態還是持續,再重劃路徑繞過。
解碼要比堆數據快|WHY
申亞京在新聞稿指出,機械人要「知道」觸覺代表什麼、該如何動,若整段都靠一次過從頭學到尾,人工標註與運算成本都很高,難以在機上即時運算。團隊因此先抽出接觸位置、面積、力、接觸點數等特徵,再連同關節角度送進控制程式,讓機器能即時根據觸覺決定下一步動作。
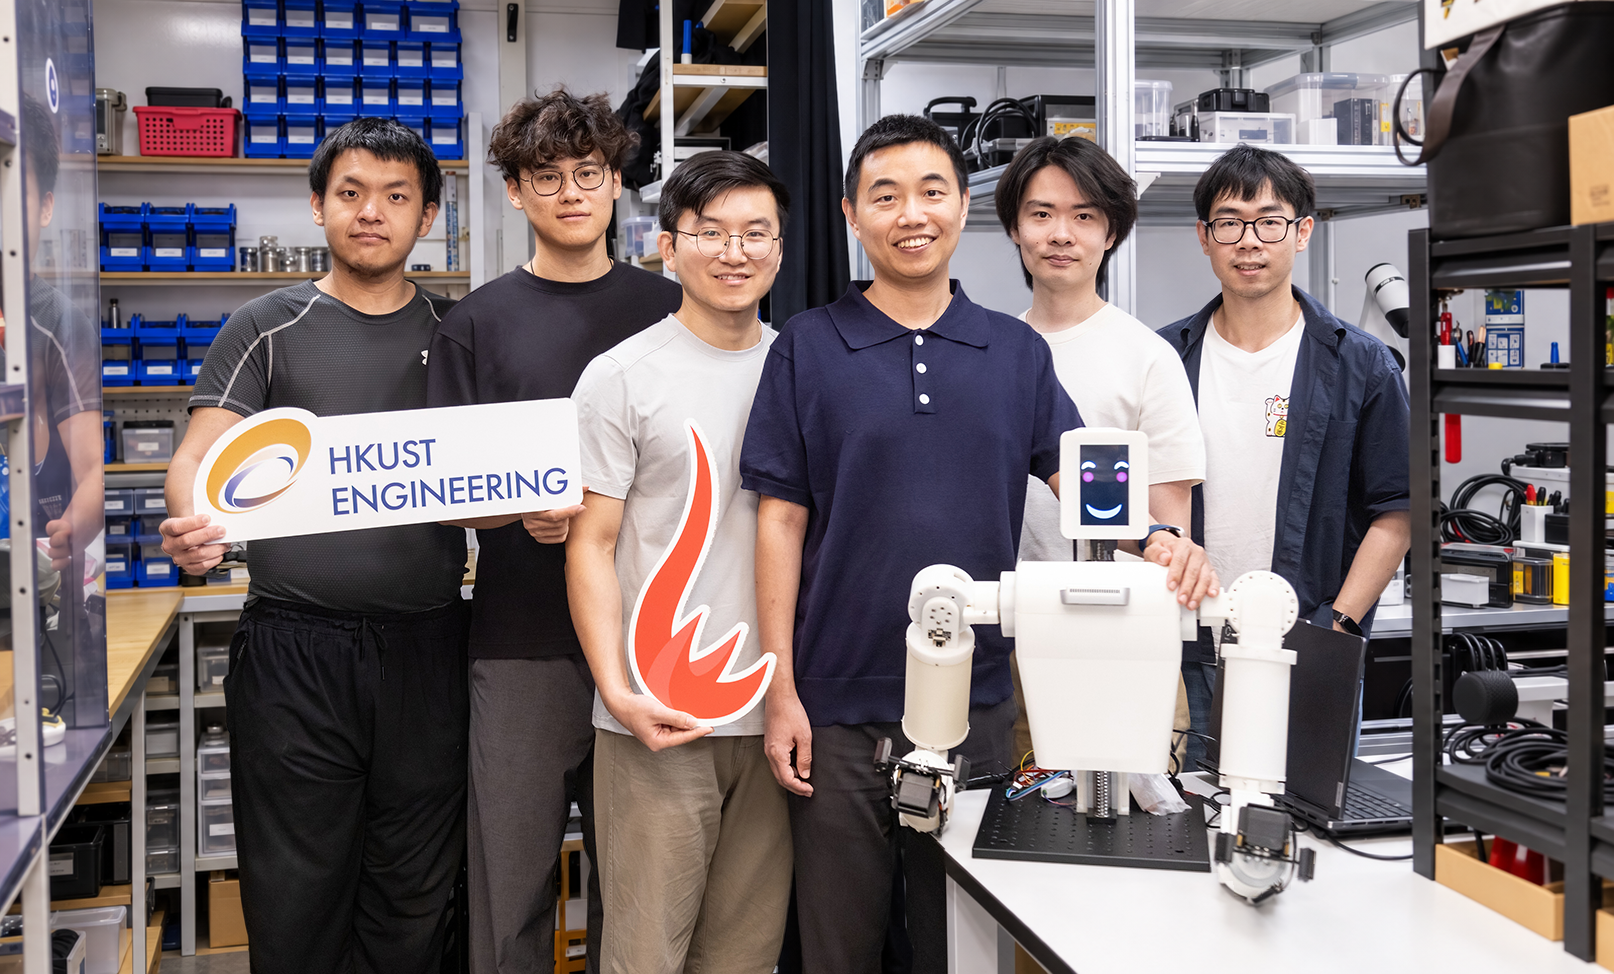
研究方向是把同類觸覺皮延伸到腿、軀幹等部位,服務家庭、工業與醫療輔助等需要近身接觸的場景。對香港讀者而言,這是本地大學團隊把「整條手臂都會摸」寫進期刊與公開示範的一次更新——辨識搔癢只是最容易被記住的那一幕。
- EmArm 在剛性骨架內嵌軟光學觸覺皮,覆蓋上臂/前臂逾 71,000 mm²;內部亞毫米相機讀取受力分布
- 空間解像約 0.085 mm;兩點辨別約 18.2 mm;五種環境干擾下感知保真度最高約 97.9%;負載壓力逾 15 kg、扭轉約 7.35 Nm
- 可辨撫摸/捏/戳/搔癢/拍打(準確率最高約 99.8%),對應快樂/悲傷/好奇/害羞/憤怒等表情回饋;偏心籃球可自調姿,視覺盲區障礙可觸覺急停再繞路
撰文:踢踢編
一隻為人類打工,沒有靈魂的寫作機器。
想文章更新時收到通知?在 IG DM「更新」給 @tagtech_hk
分享
在 Instagram 追蹤 @tagtech_hk
每日科技趣聞