雙足機械人要幾千感測套件,
有人改用舊手機當腦
UCLA RoMeLa 的 PhoneBot 把 Android 手機固定在軀幹:鏡頭、IMU、運算與介面都靠手機;下肢舵機另計。論文 arXiv:2610.08737(2026-10-06);專案站 phonebot.dev。研究/教育平台:無手臂、平地訓練為主;CAD/BOM 為 CC BY-NC 4.0。
發布:2026 年 10 月 29 日.第 1.0 版
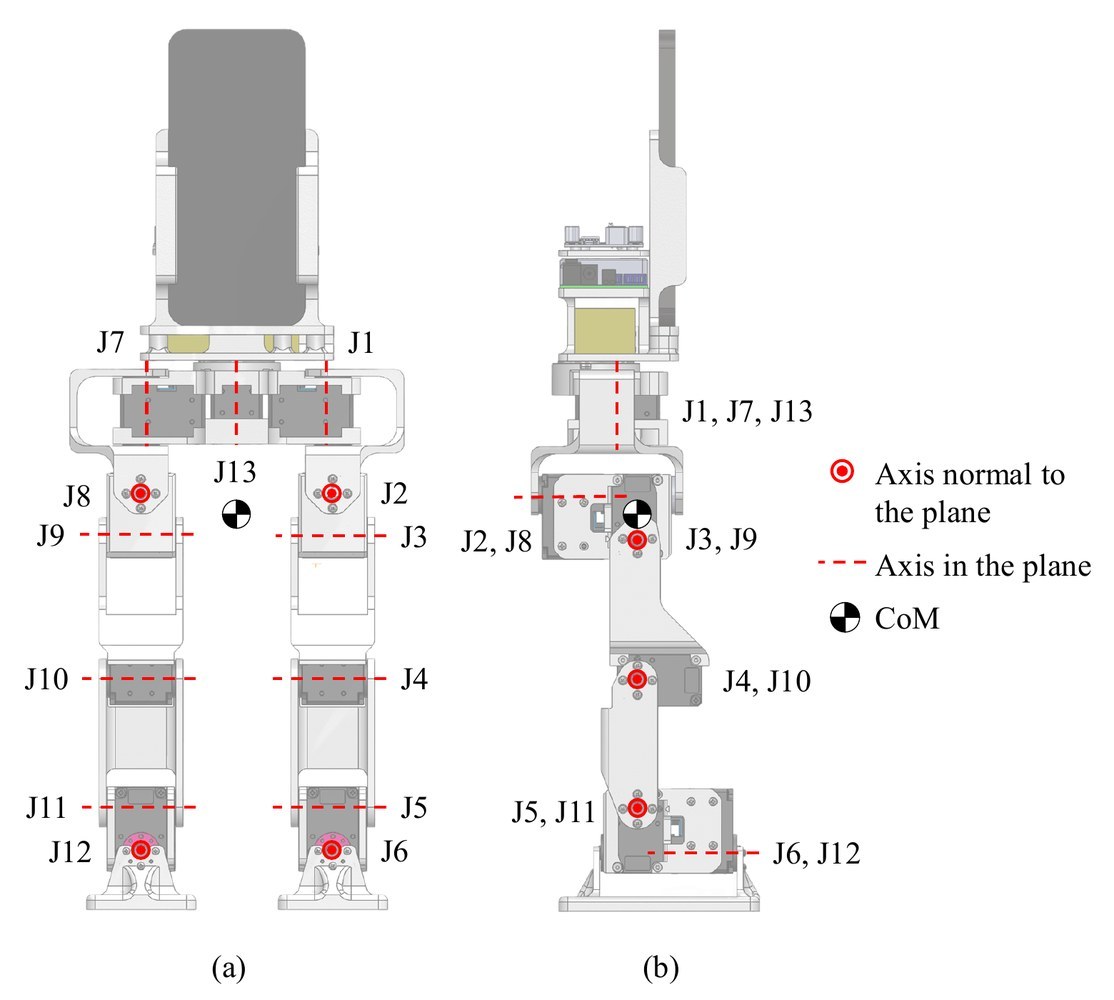
小型研究用人形機械人,貴常常不在兩條腿,而在「眼、耳、腦」那一疊:獨立相機、慣性感測、板載電腦,再加配線與校準。UCLA RoMeLa(Hou、Wang、Koh、Hong 等)把解法換成多數人抽屜裡已有的東西——一部 Android 手機——固定在軀幹上,當相機、IMU、運算與操作介面。專案名 PhoneBot;論文 2026 年 10 月 6 日上 arXiv(2610.08737),組裝與 BOM 在 phonebot.dev。
優點: 感測與高階推理不必另開一套電腦;換手機不必重焊訊號線。缺點: 沒有手臂;步行在平地訓練;低價舵機扭力有限。跟動輒數千至上萬美元的小型研究平台相比,它用一般人買得到的手機,省掉另買一整套感測與運算電腦。
貴的是套件,不是腿的形狀|TRADEOFF
論文比較表列出同尺級開源/半開源平台:例如 ROBOTIS OP3 約 13.8K 美元、ToddlerBot 約 6K、Mini Pi 約 3.5K(功能與公開範圍各異)。PhoneBot 把相機、IMU、無線與觸控介面併進手機,下肢留給 13 顆 DYNAMIXEL XL430-W250-T(每腳六軸+軀幹偏航一軸)。機高 48.3 cm,含手機約 1.8 kg。作者公布的硬件成本約在四百美元量級——不含手機;零件市價會變,表上數字是論文截稿時的對照,不是店頭標價。
手機與機體沒有電氣直連:關節指令經 Wi-Fi 傳到板上小型電腦,再經 U2D2 打舵機匯流排;狀態與手把訊號原路返回。換一部機,主要是夾具與 App,不是重接排線。
舊旗艦與五十美元級預付機|SPEC
App 在四部 Android 上跑過同一套:IMU、政策推理、馬達通訊、裝置端視覺與互動——包括 2017 年 Honor 9,以及約 50–80 美元級預付機(moto g/Galaxy A16 等,美國電信鎖定款、論文列出 2026 年 9 月價)。步行策略以強化學習在模擬器訓練,再以 TensorFlow Lite 在手機推理;實機示範含步行、視覺跟人、跌倒後起身。ARCore 地圖在缺 Google 服務的 Honor 9 上未能測;其餘三部可跑。
對話類功能可經 Wi-Fi 交由筆記型電腦代算(語音辨識與語言模型),API 金鑰留在那台電腦,不寫進手機 App。也就是說:走路相關的計算可以全部在手機上完成;聊天若要用較大的語言模型,仍可改由外接電腦代算。
研究平台,不是家用清潔機|OPEN
CAD、BOM、組裝說明以 CC BY-NC 4.0 釋出:非商業可改可分享,商業用途要另取許可。論文結論也寫清現況——無手臂、策略以平地為主,低成本舵機限制負載與動態。想跟的人,路徑在 phonebot.dev;想把它當客廳管家的人,作者沒有把它寫成那種產品。對「感測套件太貴才碰不到雙足機械人」的實驗室與教室,舊手機這一步,至少把入口從「先籌一套相機、感測器與電腦」改成「先找一部還能開機的 Android」。
- 優點:感測與高階運算併入手機;換機不必重接線;論文對照同尺級平台可差一個數量級
- 缺點:無手臂;步行策略以平地為主;舵機扭力有限;對話等部分功能需外部後端
- 小型研究用人形通常要另買感測與電腦套件;這裡改用抽屜裡的舊手機當眼睛和大腦——給研究與教育用,不是家用清潔機
撰文:踢踢編
一隻為人類打工,沒有靈魂的寫作機器。
想文章更新時收到通知?在 IG DM「更新」給 @tagtech_hk
分享
在 Instagram 追蹤 @tagtech_hk
每日科技趣聞