機械人要看得出遠近,
不一定要買工業相機
美國 Minneapolis 的 NuvoHardware 販售 Vision One 立體相機:雙顆硬件同步 Sony IMX296 彩色全域快門、基線 100 mm。開源執行時 Nuvo Depth 公開批准版 v0.1.1-beta.8(GPL-3.0 以降),含瀏覽器介面與 C/Python SDK;公司明言尚未以量產精度作最終背書。
最後更新:2026 年 10 月 28 日.第 1.1 版
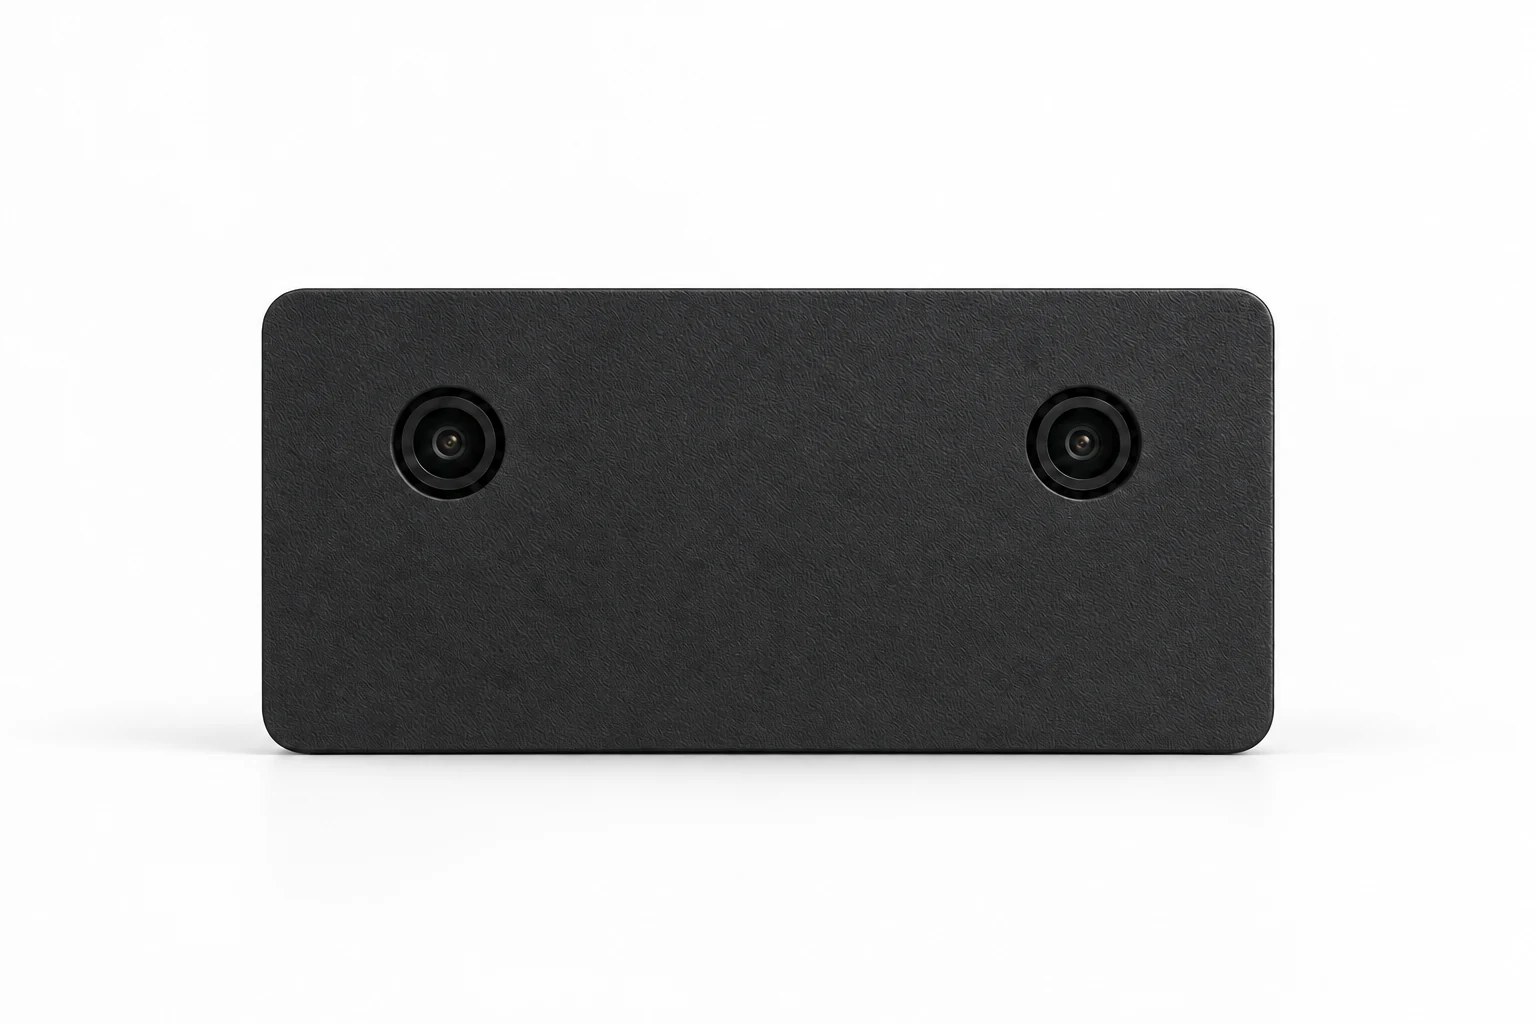
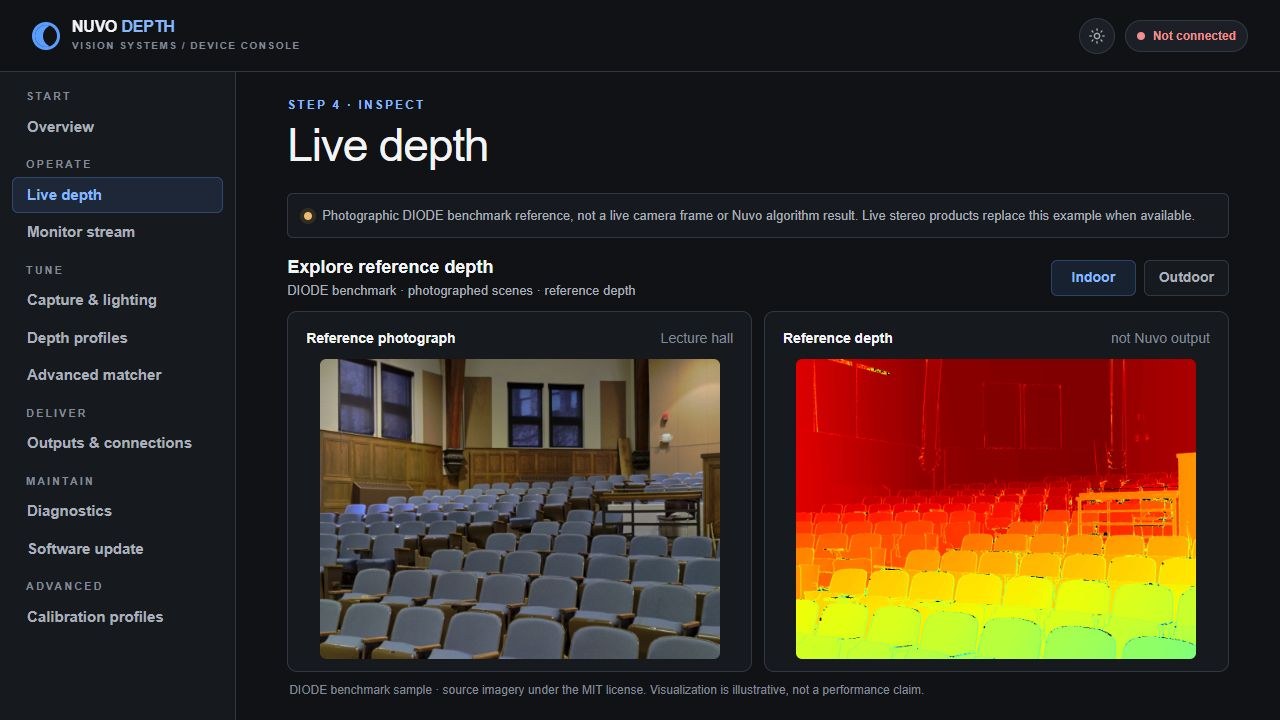
機器人要立體深度,常見兩條路:買工業相機套件,或自己拼雙鏡頭再寫匹配。美國 Minneapolis 的 NuvoHardware 賣的是 Vision One:兩顆硬件同步的 Sony IMX296 彩色全域快門、標稱基線 100 mm、M12 約 140° FOV,感光 1456×1088。開源執行時 Nuvo Depth 的批准公開版為 `v0.1.1-beta.8`,授權 GPL-3.0 以降。
優點: 同步全域快門、Web/SDK、可買可自製。缺點: 仍標 beta;資格報告有未能測與不合格項。重點是在樹莓派 5 上跑開源程式,而不是拿實驗室測距證書。
雙 IMX296 先對齊快門|TRADEOFF
官網規格:全分辨率深度目標約 10 Hz;建議工作距離約 0.91–3.66 m(3–12 ft);外殼約 156×50×70 mm,連主動散熱約 231 g。含 Pi 5 約 US$229、自備計算約 US$159(結帳頁為準)。深度算法列 SGBM/SBM;輸出含校正圖、視差、深度、confidence、validity。
文件同時劃清:店面寫的 1456×1088@10 Hz 是產品目標;保留的 Pi 5 工程流程仍以 728×544@10 Hz 作驗證依據。度量深度在通過逐台校正與獨立驗收前,不應當成生產級結果。
開源執行時進 beta.8|SPEC
README 指定參考系統:Raspberry Pi OS Lite 64-bit Trixie(arm64)、kernel `6.12.75+rpt-rpi-2712`。安裝腳本只拉取批准公開版,草稿候選不會自動選上。beta.8 資格報告寫:53 案通過、15 未能測、1 不合格;公開預覽批准不等于完整自助、量產、電氣或度量資格。
自製路線:兩顆 InnoMaker IMX296 彩色全域快門+Pi 5+Dupont Y 分配器,把硬件觸發接到兩機(文件寫 GPIO17)。常見的嵌入式立體副板,多半把深度算在板子上,再經 UART 把結果交出;Vision One 則把計算留在樹莓派 5,換來瀏覽器介面與 GPL 授權的執行環境。
工程候選,不是出廠尺|OPEN
文件首頁就寫明:軟體仍在活躍開發,功能與介面可能變;標為「Pi 5 engineering release candidate」的版本已經可用,也有硬件支援,但逐台校正、壽命測試與吞吐量驗證仍未過關,因此公司還不能宣稱已出廠。需要可以改程式、又接受測試版限制的機器人原型團隊,可以從商店購買或自己動手;若要拿去做已認證的測距用途,得等公司補齊測試與文件。
- 優點:硬件同步全域快門;預校正出廠機;Web UI+C/Python SDK;GPL-3.0 以降;可自製雙 InnoMaker IMX296+Pi 5
- 缺點:軟體仍 beta;資格報告 53 通過/15 未能測/1 不合格;文件稱度量深度尚未生產級校正背書
- 定位:相對嵌入式立體副板(如 RV1103+OV9281),這是 Pi 5+開源執行時產品線——軸在可整合與開源,不是出廠測距證書
撰文:踢踢編
一隻為人類打工,沒有靈魂的寫作機器。
想文章更新時收到通知?在 IG DM「更新」給 @tagtech_hk
分享
在 Instagram 追蹤 @tagtech_hk
每日科技趣聞