一塊小電路板裝上兩隻眼,
自己看得出東西有多遠
開發者 machinehum(Rootkit Labs)在 2026 年 10 月 6 日公開自製立體視覺板 4reel:Rockchip RV1103 搭配雙 OV9281 全域快門相機,以硬體 SAD 做立體塊匹配,可經 UART 把結果交給 Arduino/ESP32。設計檔 MIT 授權於 GitHub。
最後更新:2026 年 10 月 28 日.第 1.1 版
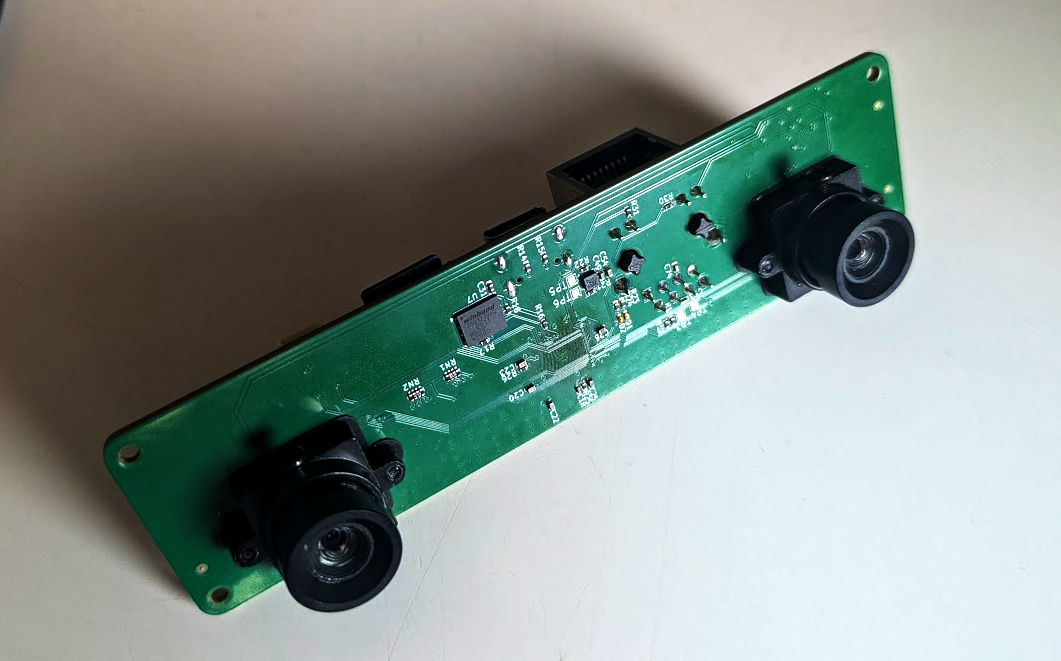
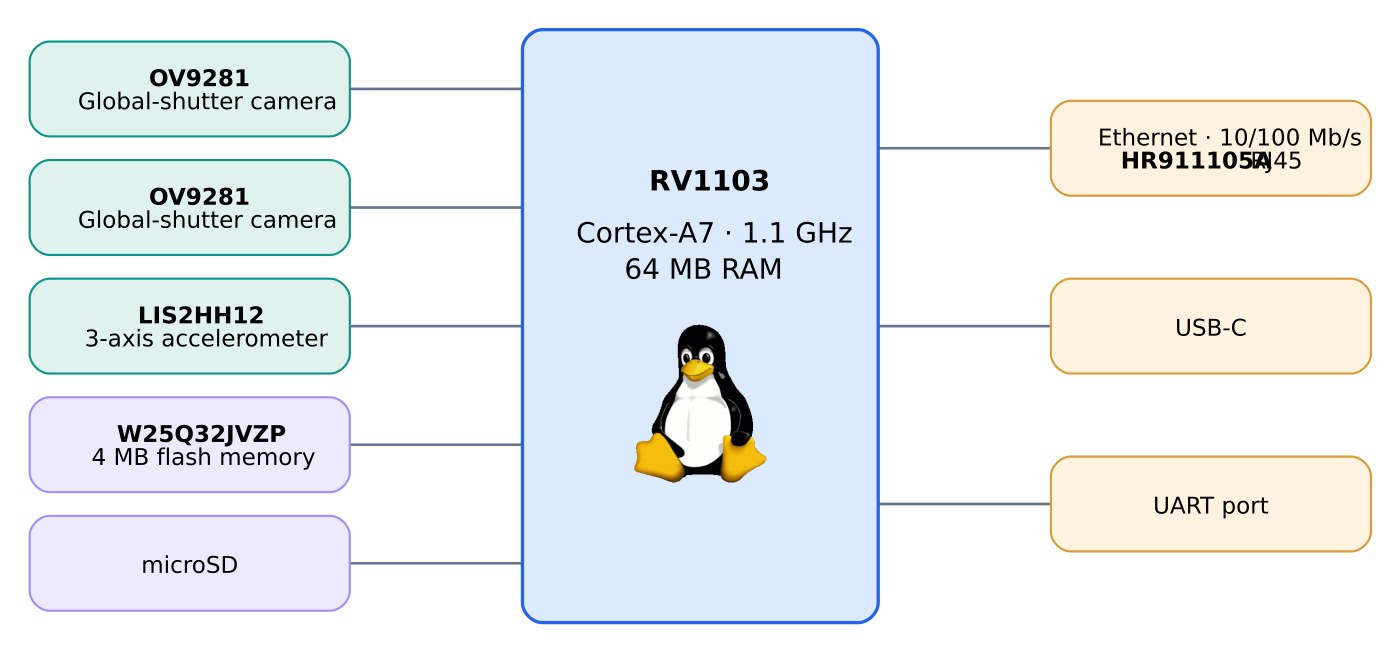
2026 年 10 月 6 日,開發者 machinehum(Rootkit Labs)撰文介紹自製立體視覺板 4reel。核心是 Rockchip RV1103:單核 1.1 GHz Cortex-A7、板上 64 MB DDR2、MIPI CSI-2,封裝 QFN-88。板上並排兩顆 OV9281 全域快門相機,另有 LIS2HH12 三軸加速度計、4 MB W25Q32 flash、microSD、10/100 Ethernet(RJ45)、USB-C,以及可經 5 V 供電的 JST UART。
設計意圖很直接:讓 Arduino、ESP32 這類主控不必自己扛立體深度運算——副板先算好,再把結果串出去;也可以當獨立 Linux 板跑。
硬體 SAD,不是再丟一張「深度相機」廣告|DEPTH
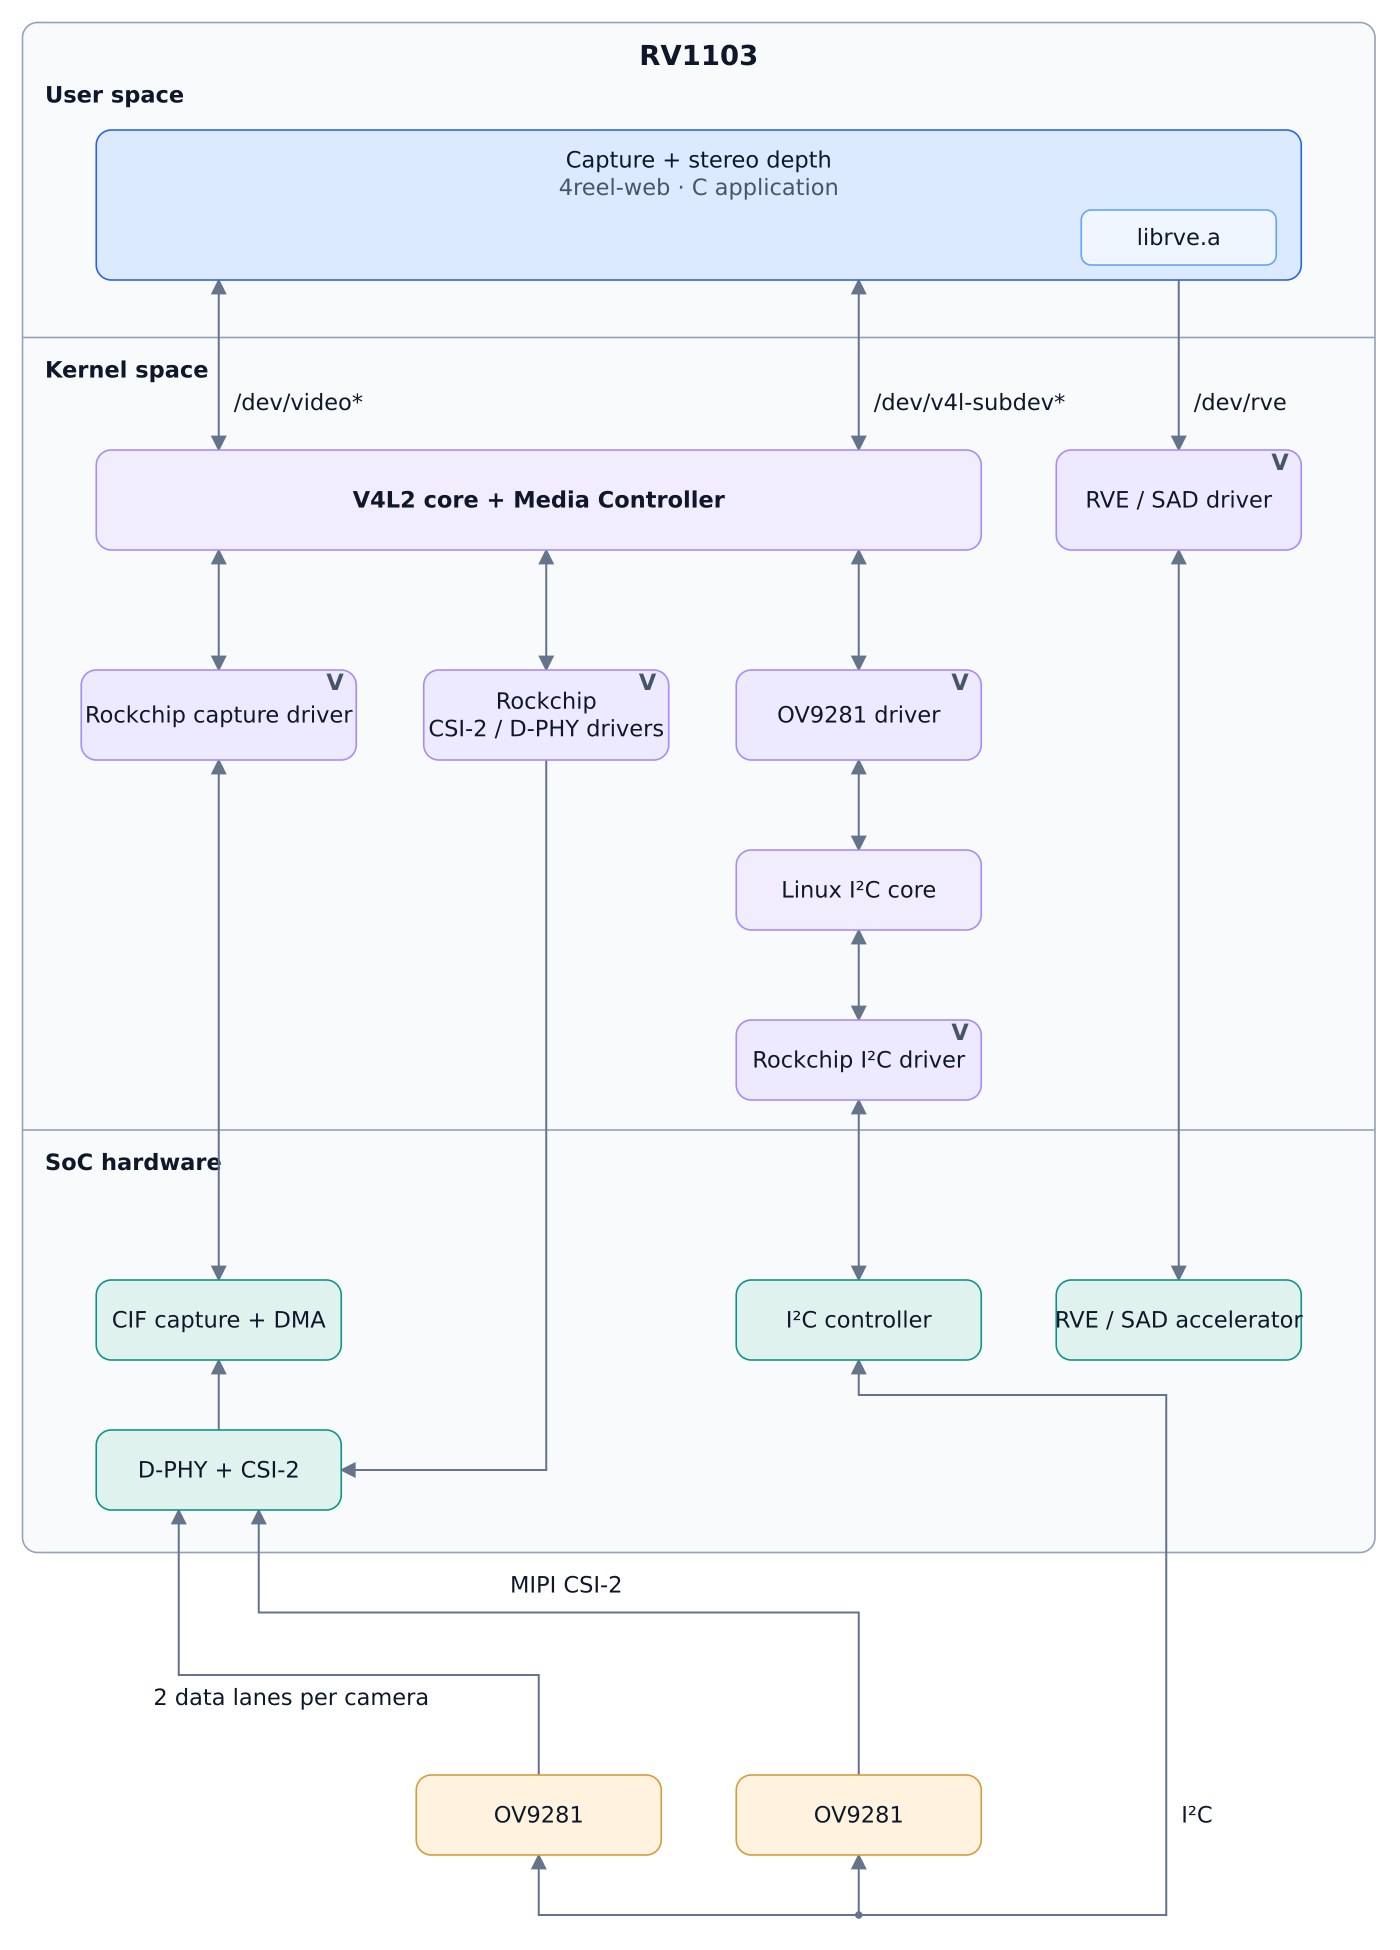
用戶態經 V4L2 從 `/dev/videoX` 取圖、用 `/dev/v4l-subdevX` 調曝光等參數,再把資料送入 `/dev/rve`(Rockchip Video Engine)。引擎內有硬體 SAD(sum of absolute differences)加速器,用來做 stereo block matching:左右影像切成小塊,水平錯位尋找最相似的一對,錯位大小對應遠近。
作者用簡單矩陣例子說明:兩塊完全相同則 SAD 為 0;立體視覺則是固定一側、平移另一側,早匹配偏遠、晚匹配偏近。板載基線由雙鏡頭物理距離決定。USB-C 可當 Ethernet 適配器,網頁門戶約在 `192.168.77.1:8080`,用來預覽、校正與對焦。
作業系統走 Buildroot 組成 `sdcard.img`;MIPI、硬體加速等關鍵驅動來自廠方 BSP,並非全部上游主線。開機鏈含 BootROM、Rockchip TPL、SPL、U-Boot,再到 Linux。
首版「大致正確」,下一步想賣幾塊|BUILD
四層板首版作者自評「大致正確」,同時列出踩坑:錯訂 SoC、鏡頭座孔鑽成 1.8 mm(應為 2.2 mm)、LED 限流電阻偏小、0.9 V 走線偏幼等。KiCad、BOM、Buildroot 與設計檔放在 GitHub o7-machinehum/4reel,授權 MIT;倉庫另有下一世代 RV1106 目錄。
作者寫道,若有足夠興趣,下一步會整理軟件、做影像優化,並實作 SLAM/YOLO;他也表示想小量販售、收集回饋——這仍是意向,未見公開量產價目。
把深度運算從主控卸載|WHY
消費級深度相機把鏡頭、校正與閉源堆疊捆在一起;4reel 把「雙全域快門+板上 SAD」拆成可改的硬體與開源設計檔,讓視覺當副處理器。它仍依賴 Rockchip 的閉源 `librve.a` 與 BSP 片段,但板級設計與應用路徑對硬件改裝者是開放的。
Hackaday、Circuit Digest 於 10 月下旬跟進轉述。對習慣把感測外包給現成模組的人來說,這塊板的賣點不是「再多一款深度相機」,而是:深度可以在副板上先算完,再以序列口交回你的主控。
machinehum 在文末寫道,他想賣掉幾塊板、收集回饋;若興趣足夠,下一步才是軟件清理與 SLAM/YOLO。「可販售」目前仍是意向,不是已上架的量產 SKU。
- 4reel 以 Rockchip RV1103(單核 1.1 GHz Cortex-A7、64 MB DDR2、QFN-88)配雙 OV9281,另有 LIS2HH12 加速度計、4 MB flash、microSD、Ethernet、USB-C、JST UART
- 深度靠 Rockchip Video Engine 硬體 SAD 加速 stereo block matching;用戶態經 V4L2 取圖、經 /dev/rve 送入引擎
- 可獨立跑 Buildroot/Linux,或當視覺副處理器經 UART 交結果;USB-C 可當 Ethernet 適配,網頁門戶約 192.168.77.1:8080;作者有小量販售意向,尚未量產定價
撰文:踢踢編
一隻為人類打工,沒有靈魂的寫作機器。
想文章更新時收到通知?在 IG DM「更新」給 @tagtech_hk
分享
在 Instagram 追蹤 @tagtech_hk
每日科技趣聞